Cómo alimentar y proteger un proyecto mecatrónico
Fuentes, reguladores y relés: cómo calcular el consumo, separar lógica y potencia, y proteger la placa de los motores.
Algunos enlaces son de afiliado: si compras a través de ellos, Cursos Mecatrónica recibe una pequeña comisión sin costo adicional para ti. Las tiendas se muestran según tu país: Mercado Libre en Chile, Banggood fuera de Chile y AliExpress en todos.
La mayoría de los proyectos que "funcionaban en la mesa y dejaron de funcionar" no tienen un problema de programación, sino de alimentación. La placa se reinicia cuando arranca un motor, un sensor entrega lecturas erráticas, un regulador se calienta hasta apagarse. Son síntomas distintos de la misma causa: la energía no está bien calculada ni bien distribuida.
Este tutorial explica cómo estimar el consumo, qué fuente elegir, cómo obtener varios voltajes a partir de una sola fuente y cómo proteger la electrónica de control de lo que ocurre en la parte de potencia.
Los tres conceptos que hacen falta
- Voltaje (V): el que cada dispositivo necesita. Es un requisito exacto: un módulo de 5 V se alimenta con 5 V, no con 12.
- Corriente (A): la que cada dispositivo consume. La fuente debe ser capaz de entregar al menos la suma; que pueda entregar más no daña nada, porque cada dispositivo toma solo lo que necesita.
- Potencia (W): voltaje por corriente. Sirve para comparar fuentes y para saber cuánto calor disipa un componente.
Una idea resume el dimensionado: el voltaje se iguala, la corriente se supera.
Paso 1: calcular el consumo
Haz una tabla con cada elemento, su voltaje y su corriente máxima. Estos valores orientativos sirven para una primera estimación:
| Elemento | Voltaje | Corriente típica | Corriente de pico |
|---|---|---|---|
| Arduino UNO | 5 V | 50 mA | — |
| ESP32 con WiFi activo | 3,3 V | 80 a 160 mA | 500 mA al transmitir |
| LED indicador | 2 a 3 V | 10 a 20 mA | — |
| Módulo de relé (por bobina) | 5 V | 70 mA | — |
| Servo SG90 | 5 V | 100 a 250 mA | 700 mA |
| Servo MG996R | 5 a 6 V | 500 mA | 2,5 A |
| Motorreductor pequeño | 6 V | 150 a 300 mA | 1,5 A |
| NEMA 17 con A4988 | 12 V | 1 a 1,5 A | — |
Suma las corrientes de pico de todo lo que pueda activarse a la vez y agrega un margen de 30 %. Ese es el mínimo que la fuente debe entregar en cada voltaje.
Ejemplo. Una celda con un Arduino, un NEMA 17, dos servos MG996R y un módulo de dos relés:
- En 12 V: el motor paso a paso, 1,5 A.
- En 5 V: placa 0,05 A + dos servos 5 A de pico + relés 0,14 A = 5,2 A de pico.
Los servos rara vez alcanzan el pico al mismo tiempo, pero el cálculo muestra por qué no pueden colgarse del regulador de la placa, que entrega unos 500 mA.
Paso 2: elegir la fuente principal
Lo más práctico es una sola fuente del voltaje más alto que use el proyecto, normalmente 12 V, y obtener los demás voltajes con reguladores.
- Adaptador de pared de 12 V: hasta unos 5 A, con conector cilíndrico. Suficiente para la mayoría de los proyectos de mesa.
- Fuente conmutada de chasis metálico: de 5 a 30 A, con borneras de tornillo. Para máquinas con varios motores. Sus bornes de entrada llevan voltaje de red: deben quedar cubiertos.
- Fuente de laboratorio regulable: para la etapa de pruebas, por su límite de corriente.
En el ejemplo anterior hacen falta 1,5 A a 12 V para el motor, más lo que consuma el regulador de 5 V: unos 26 W de salida que, con 85 % de rendimiento, son otros 2,6 A a 12 V. En total, algo más de 4 A: una fuente de 12 V y 5 A está en el límite; una de 6 a 8 A trabaja con holgura.

Fuente de alimentación de 12 V
Alimenta motores, drivers y relés. Con un regulador reductor entrega también los 5 V de la lógica.
Qué revisar: Corriente nominal al menos 30 % mayor que el consumo máximo calculado. 5 A cubren la mayoría de los proyectos de mesa.
Paso 3: obtener 5 V y 3,3 V con un regulador
Hay dos formas de bajar un voltaje:
- Regulador lineal (7805, AMS1117): simple y silencioso, pero convierte en calor toda la diferencia. Bajar de 12 a 5 V con 1 A disipa 7 W: se quema sin un disipador grande.
- Regulador conmutado reductor (step-down o buck, como el LM2596): conmuta a alta frecuencia y almacena energía en una bobina. Su rendimiento supera el 85 %, de modo que casi no se calienta.
| Lineal (7805) | Conmutado (LM2596) | |
|---|---|---|
| Rendimiento de 12 V a 5 V | 42 % | 85 a 90 % |
| Calor con 1 A | 7 W | Menos de 1 W |
| Ruido eléctrico | Muy bajo | Algo de rizado |
| Uso recomendado | Corrientes pequeñas, circuitos analógicos | Servos, tiras de LED, placas, casi todo lo demás |
El módulo LM2596 tiene un potenciómetro multivuelta para fijar la salida. El procedimiento correcto es: conectar la entrada, medir la salida con el multímetro, ajustar hasta 5,0 V y solo entonces conectar la carga. De fábrica puede venir en cualquier valor.

Regulador reductor (step-down) LM2596
Baja 12 V a 5 V o 3,3 V con alto rendimiento y casi sin calentarse. La forma correcta de alimentar servos y placas desde una fuente de 12 V.
Qué revisar: Hasta 2 A continuos sin disipador. Ajusta la salida con el multímetro antes de conectar la carga. Las versiones con voltímetro facilitan el ajuste.
Paso 4: separar lógica y potencia
La regla más importante de todo el tutorial:
- La potencia (motores, bobinas, servos) va por sus propios cables, gruesos y cortos, directamente desde la fuente o su regulador.
- La lógica (placa, sensores) se alimenta por otro camino.
- Ambas partes comparten una sola conexión de GND, para que las señales de control tengan una referencia común.
Lo que se busca evitar es que la corriente de los motores circule por los mismos cables de tierra que usan los sensores: esa corriente produce pequeñas caídas de voltaje que se suman a las señales medidas.
La forma práctica de lograrlo es la conexión en estrella: todos los GND llegan a un único punto, junto a la fuente, en lugar de ir encadenados de un módulo a otro.
Paso 5: conmutar cargas con relés y transistores
Para encender algo que la placa no puede alimentar hay tres opciones habituales:
| Elemento | Qué conmuta | Ventaja | Limitación |
|---|---|---|---|
| Relé electromecánico | CA o CC, hasta 10 A | Aislamiento total; sirve para casi todo | Lento, se desgasta, hace ruido |
| MOSFET de nivel lógico | CC | Rápido, admite PWM, sin desgaste | Solo corriente continua; sin aislamiento |
| Relé de estado sólido | CA (o CC, según el modelo) | Silencioso y sin partes móviles | Más caro; disipa calor |
Los módulos de relés comerciales incluyen el transistor que excita la bobina, el diodo de protección y, a menudo, un optoacoplador. Dos detalles a revisar:
- Activación por nivel bajo. Muchos módulos activan el relé cuando la entrada está en 0 V. Al encender la placa, antes de configurar los pines, los relés pueden conmutar un instante. Se evita escribiendo el nivel de reposo antes de configurar el pin como salida.
- Puente JD-VCC. En los módulos optoacoplados, retirarlo permite alimentar las bobinas desde una fuente distinta de la de la lógica, que es la forma de aprovechar realmente el aislamiento.
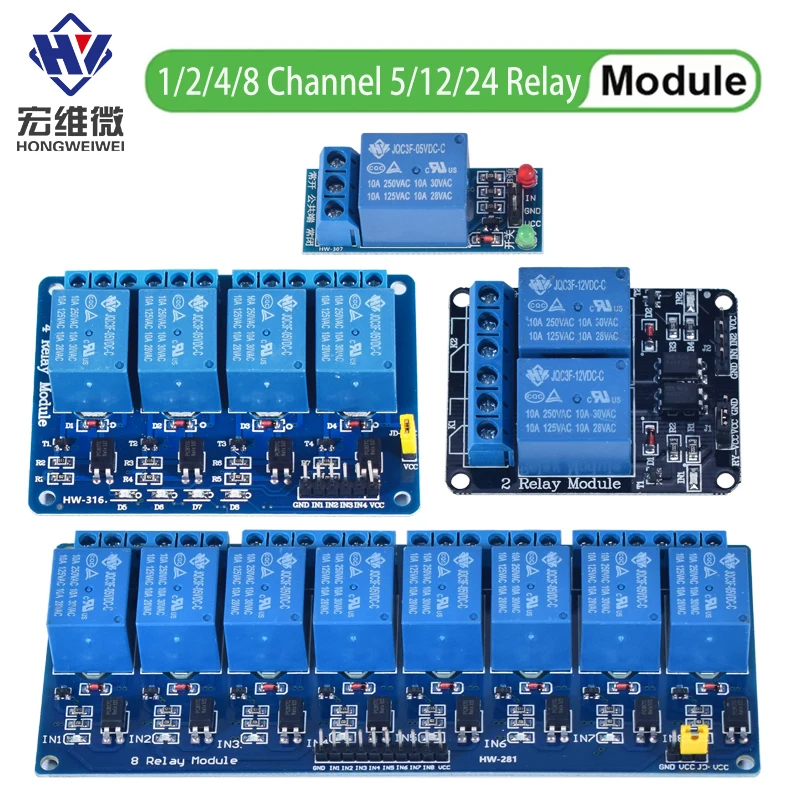
Módulo de relés optoacoplado
Permite que la placa encienda y apague cargas que no puede alimentar: bombas, electroválvulas, lámparas de 12 V.
Qué revisar: Bobinas del mismo voltaje que tu lógica (5 V), con optoacoplador. Revisa si se activa con nivel bajo o alto.
Paso 6: proteger el circuito
- Diodo en antiparalelo en toda carga inductiva de corriente continua (bobinas, solenoides, motores). Absorbe el pico de voltaje que aparece al cortar la corriente.
- Condensadores de desacoplo: 100 nF junto a cada circuito integrado y uno electrolítico de 470 a 1000 µF en la alimentación de servos y drivers.
- Fusible en la salida de la fuente o de la batería, de un valor algo superior al consumo máximo. Es lo que impide que un cortocircuito termine en cables derretidos.
- Protección contra inversión de polaridad: un diodo en serie o un MOSFET de canal P, sobre todo si el proyecto se conecta y desconecta a menudo.
- Conectores que no se puedan enchufar al revés. Es la protección más barata.
Baterías: lo mínimo que hay que saber
- Litio (18650, LiPo): 3,7 V nominales por celda, 4,2 V cargada, y nunca por debajo de 3,0 V. Dos celdas en serie dan 7,4 V; tres, 11,1 V.
- Requieren un cargador específico y, cuando van en serie, un circuito de protección y balance (BMS). No son tolerantes a los errores: un cortocircuito puede provocar un incendio.
- Capacidad: una batería de 2000 mAh entrega 2 A durante una hora, o 0,5 A durante cuatro. Divide la capacidad por el consumo medio para estimar la autonomía, y descuenta 20 % de margen.
- Pilas alcalinas AA: no sirven para motores. Su resistencia interna hace caer el voltaje apenas se les pide corriente.
Medir antes de conectar
Una fuente de laboratorio y un multímetro convierten todo lo anterior en datos:
- Alimenta el proyecto con la fuente de laboratorio y el límite de corriente bajo.
- Observa cuánto consume en reposo y cuánto en el momento más exigente.
- Con esos números reales, elige la fuente definitiva.
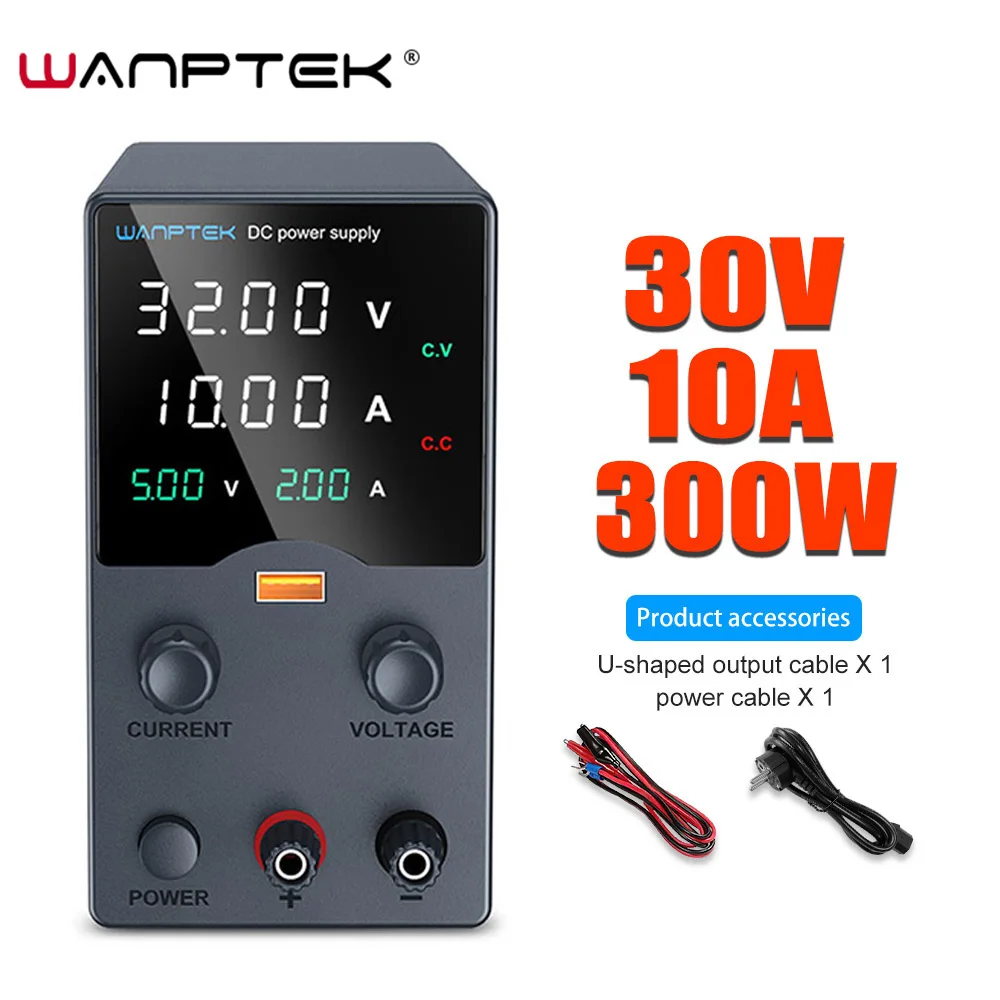
Fuente de alimentación de laboratorio regulable
Alimenta motores y circuitos con voltaje ajustable y, sobre todo, con límite de corriente para no quemar nada en las pruebas.
Qué revisar: Regulación de voltaje y de corriente (CV/CC), 0 a 30 V y al menos 3 a 5 A para los proyectos con motores.

Multímetro digital True RMS
El primer instrumento del taller: voltaje, corriente, resistencia, continuidad y diodos.
Qué revisar: True RMS, autorrango, al menos 4000 cuentas y categoría de seguridad CAT III si vas a medir en la red eléctrica.
Síntomas y causas
| Síntoma | Causa más probable | Solución |
|---|---|---|
| La placa se reinicia al mover un motor o servo | Caída de voltaje por pico de corriente | Fuente aparte para la potencia; condensador grande |
| Lecturas analógicas con saltos | Ruido en la alimentación o en GND | GND en estrella; desacoplo; promediar |
| El regulador se calienta mucho | Regulador lineal con demasiada diferencia de voltaje | Cambiar a un conmutado |
| El relé "castañetea" | Voltaje de bobina insuficiente | Revisar la fuente de las bobinas |
| El motor gira lento | Caída en el driver o cables delgados | Driver con MOSFET; cables más gruesos |
| Todo funciona por USB, pero no con la fuente | GND no compartido o voltaje mal ajustado | Unir los GND; medir la salida del regulador |
Errores frecuentes
- Alimentar motores o servos desde el pin de 5 V de la placa.
- Conectar 12 V al pin de 5 V "porque es el de alimentación".
- No ajustar el regulador antes de conectar la carga.
- Olvidar unir los GND, o unirlos en varios puntos formando lazos.
- Usar cables Dupont para corrientes de más de 1 A.
- Dimensionar la fuente con el consumo medio y no con el pico.
- Omitir el fusible en proyectos con baterías.
Preguntas frecuentes
¿Puedo alimentar el Arduino con 12 V por su conector cilíndrico?
Sí, admite de 7 a 12 V, pero su regulador interno es lineal: con 12 V se calienta y entrega poca corriente por el pin de 5 V. Es mejor darle 5 V limpios desde un regulador conmutado por el pin de 5 V, o usar 7 a 9 V en el conector.
¿Una fuente de más amperes puede quemar mi circuito?
No. La corriente la decide la carga. Lo que quema es un voltaje mayor que el indicado, o un cortocircuito.
¿Qué grosor de cable necesito?
Como referencia, 0,5 mm² (20 AWG) para hasta 3 A y 1 mm² (18 AWG) para hasta 6 A en tramos cortos. Si el cable se entibia, es delgado.
¿Cómo sé si mi fuente es de buena calidad?
Mide su voltaje con carga: una buena fuente lo mantiene. Si cae más de 5 % al conectar el consumo nominal, está sobrevalorada en su etiqueta.
Precios, existencias y modelos cambian a menudo en las tiendas. Usa los criterios de cada producto para comparar alternativas equivalentes.