GPS y RTK para robots: de metros a centímetros de precisión
Cómo funciona el posicionamiento satelital, por qué un GPS común se equivoca varios metros y cómo la corrección RTK llega a centímetros. Qué receptor y antena comprar según el proyecto.
Algunos enlaces son de afiliado: si compras a través de ellos, Cursos Mecatrónica recibe una pequeña comisión sin costo adicional para ti. Las tiendas se muestran según tu país: SparkFun y Amazon en todos los países. En calidad de afiliado de Amazon, Cursos Mecatrónica obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables.
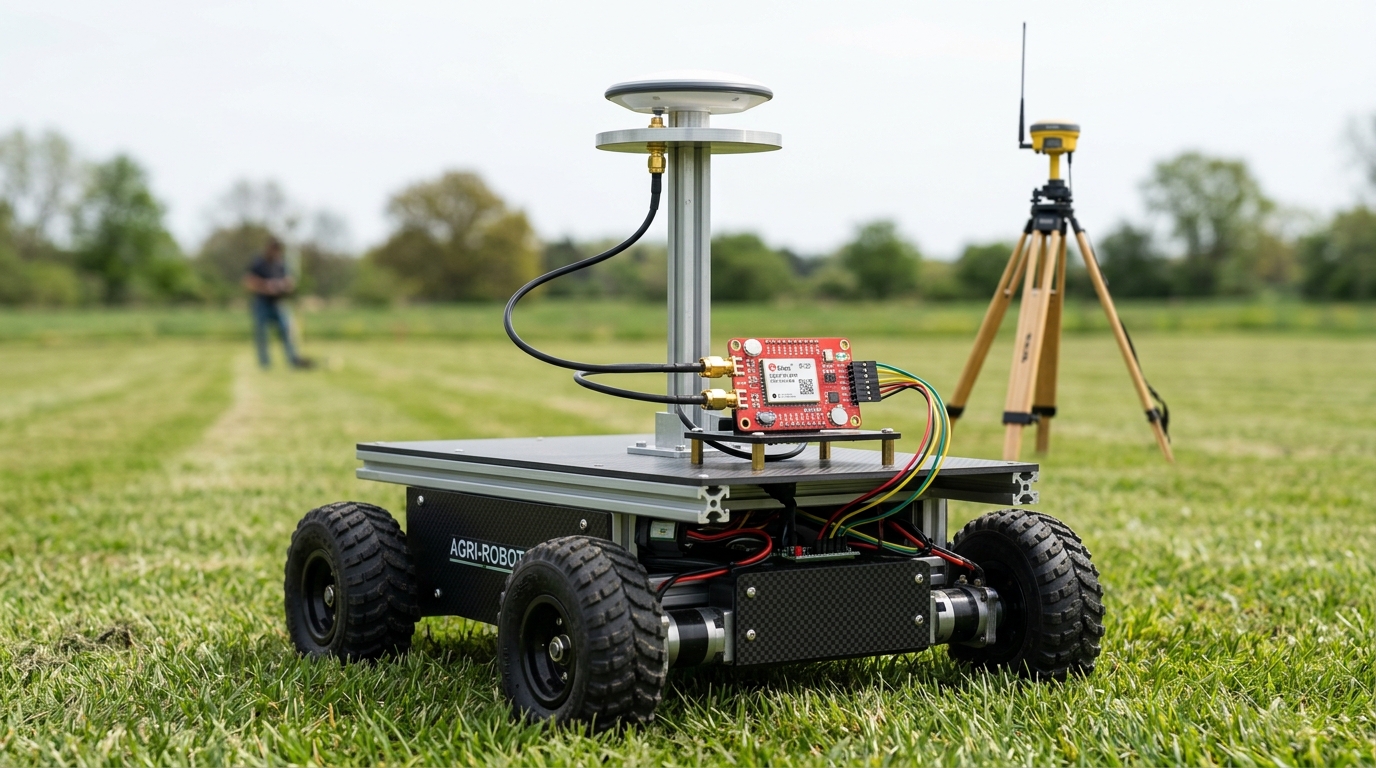
Un robot que trabaja dentro de un taller puede orientarse con encoders en las ruedas, sensores de distancia y marcas en el piso. Pero cuando sale al campo —un robot que corta pasto, una máquina que siembra en hileras, un dron que inspecciona un tendido eléctrico, un vehículo que recorre una mina— necesita saber dónde está en coordenadas absolutas. Para eso existe el posicionamiento satelital.
El problema es que el GPS del teléfono, o un módulo económico, se equivoca entre dos y cinco metros. Eso basta para una aplicación de mapas, pero un robot que debe pasar entre dos hileras de cultivo separadas por 70 centímetros necesita algo mucho mejor. La técnica que permite bajar el error a uno o dos centímetros se llama RTK (Real Time Kinematic, cinemática en tiempo real), y hace unos años costaba miles de dólares. Hoy está al alcance de un proyecto universitario.
Esta guía explica cómo funciona el posicionamiento satelital, de dónde vienen sus errores, qué hace el RTK y qué comprar según la precisión que necesites.
GPS, GNSS y constelaciones
GPS es el sistema de navegación de Estados Unidos, pero no es el único. El término general es GNSS (Global Navigation Satellite System), que incluye cuatro constelaciones globales:
| Constelación | Operador | Comentario |
|---|---|---|
| GPS | Estados Unidos | La más antigua y conocida |
| GLONASS | Rusia | Buena cobertura en latitudes altas |
| Galileo | Unión Europea | Señales modernas y muy precisas |
| BeiDou | China | La constelación con más satélites hoy |
Un receptor moderno usa las cuatro a la vez. Eso significa ver treinta satélites o más en lugar de diez, lo que mejora mucho el funcionamiento en lugares con el cielo parcialmente tapado, como entre edificios, árboles o paredes de una quebrada.
Cómo calcula la posición un receptor
Cada satélite transmite continuamente su posición y la hora exacta, medida con relojes atómicos. El receptor compara esa hora con la de llegada de la señal y obtiene cuánto tardó en viajar; multiplicando por la velocidad de la luz, calcula la distancia al satélite.
Con la distancia a un satélite, el receptor sabe que está sobre una esfera alrededor de él. Con tres satélites, las esferas se cortan en un punto. Hace falta un cuarto satélite porque el reloj del receptor no es atómico y su error también es una incógnita. Por eso un receptor necesita ver al menos cuatro satélites para dar una posición, y mientras más vea, mejor.
El detalle que hace difícil todo esto es la escala: la luz recorre 30 centímetros en un nanosegundo. Un error de unos pocos nanosegundos en la medición del tiempo se convierte en metros de error en la posición.
De dónde vienen los errores
| Fuente de error | Efecto típico | ¿Se corrige con RTK? |
|---|---|---|
| Retardo en la ionosfera | Varios metros | Sí |
| Retardo en la troposfera | Decenas de centímetros a un metro | Sí |
| Error de órbita y reloj del satélite | Uno a dos metros | Sí |
| Rebotes de la señal (multitrayecto) | Uno a varios metros | Solo en parte |
| Geometría de los satélites visibles | Multiplica los demás errores | Mejora con más constelaciones |
El error más grande viene de la ionosfera, una capa de la atmósfera cargada eléctricamente que frena las señales de forma variable. Los receptores multibanda reciben cada satélite en dos frecuencias distintas (por ejemplo L1 y L2) y, como la ionosfera frena cada frecuencia de manera diferente, pueden calcular y descontar ese retardo. Esta es la razón por la que los receptores de precisión son multibanda.
El multitrayecto ocurre cuando la señal llega al receptor rebotada en una pared, un vehículo o el suelo. Recorre un camino más largo y engaña al receptor. Se reduce con una buena antena, bien ubicada y sobre un plano metálico.
Qué es RTK y cómo llega a centímetros
La idea del RTK es simple: si dos receptores están cerca, sufren casi los mismos errores, porque sus señales atraviesan la misma atmósfera. Entonces:
- Una estación base se instala en un punto fijo cuya posición se conoce con exactitud.
- La base compara la posición que calcula con la posición real y obtiene el error del momento.
- La base transmite correcciones al rover, el receptor que va en el robot.
- El rover aplica esas correcciones a sus propias mediciones y elimina casi todo el error común.
Además, el RTK no solo usa el tiempo de viaje de la señal, sino la fase de la onda portadora, cuya longitud de onda es de unos 19 centímetros. Contar fracciones de esa onda es lo que permite resolver la posición al centímetro.
Cuando el receptor resolvió completamente la ambigüedad de la fase, informa una solución RTK fija (fix), con error de uno a dos centímetros. Si todavía no lo logra, informa RTK flotante (float), con errores de decímetros. Un programa de navegación debe leer siempre ese estado y no confiar en la posición cuando no está fija.
De dónde salen las correcciones
- Estación base propia. Un segundo receptor RTK fijo cerca del área de trabajo, con un radioenlace o WiFi hacia el rover. Funciona en cualquier lugar, incluso sin internet.
- Servicio NTRIP. Una red de estaciones base que publica correcciones por internet. El rover las recibe a través de un teléfono, un módulo celular o WiFi. En varios países de la región hay redes públicas o universitarias gratuitas, y también servicios comerciales.
La precisión del RTK baja a medida que el rover se aleja de la base. Como referencia práctica, conviene trabajar a menos de 10 a 20 kilómetros de la estación base.
Receptores recomendados
Para empezar: antena integrada

SparkFun GNSS SAM-M8Q (Qwiic) · antena integrada
Receptor GNSS compacto con antena de chip incluida: no necesita antena externa y se conecta por Qwiic.
Qué revisar: La antena integrada exige ver el cielo: dentro de una caja metálica o bajo techo no fija posición. Precisión típica de 2,5 m.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El SAM-M8Q trae la antena incluida en el mismo módulo, así que funciona apenas se conecta por Qwiic. Es la mejor opción para aprender a leer posiciones, registrar recorridos o agregar ubicación y hora exacta a un registrador de datos. Su precisión típica es de unos 2,5 metros y necesita ver el cielo: dentro de una caja metálica o bajo techo no logra fijar la posición.
Navegación a escala de metros

SparkFun GPS NEO-M9N (Qwiic, SMA)
Receptor GNSS de una banda que recibe cuatro constelaciones a la vez (GPS, Galileo, GLONASS y BeiDou), con precisión de 1,5 a 2 m.
Qué revisar: Es el punto de partida para registrar recorridos, sincronizar la hora o navegar a escala de metros. Requiere una antena externa con conector SMA.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El NEO-M9N recibe las cuatro constelaciones al mismo tiempo, lo que le da muy buen comportamiento en lugares difíciles, y entrega posiciones hasta 25 veces por segundo. Con una buena antena externa, el error queda entre 1,5 y 2 metros. Es el receptor adecuado para un dron que vuelve a su punto de partida, un vehículo que registra su trayectoria o una boya que reporta su posición.

Antena GPS/GNSS magnética, 3 m (SMA)
Antena activa de una banda con base magnética y cable de 3 m, para montar en el techo de un vehículo o la carcasa metálica de un robot.
Qué revisar: Es de banda L1: sirve para el NEO-M9N, pero no aprovecha la precisión del ZED-F9P, que necesita una antena multibanda.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Esta antena activa con base magnética y cable de 3 metros se pega al techo de un vehículo o a la carcasa metálica de un robot, que además actúa como plano de tierra y reduce los rebotes de señal. Es una antena de una banda: ideal para el NEO-M9N, pero insuficiente para aprovechar un receptor multibanda.
Precisión centimétrica

SparkFun GPS-RTK ZED-F9P (Qwiic, SMA)
Receptor GNSS multibanda de u-blox con corrección RTK: posición con precisión centimétrica para robots agrícolas, drones y topografía.
Qué revisar: Necesita una antena multibanda (L1/L2) y una fuente de correcciones RTK (una estación base propia o un servicio NTRIP). Con antena simple funciona, pero pierde precisión.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El ZED-F9P de u-blox es el receptor que popularizó el RTK accesible. Es multibanda, recibe las cuatro constelaciones y puede funcionar como rover o como estación base. Con una antena multibanda y correcciones RTK, alcanza precisión de uno a dos centímetros.
Para armar un sistema RTK completo con estación base propia se necesitan dos ZED-F9P, dos antenas multibanda y un enlace de radio o WiFi entre ellos. Si usas un servicio NTRIP, basta con un receptor en el rover y una conexión a internet.
Un equipo terminado
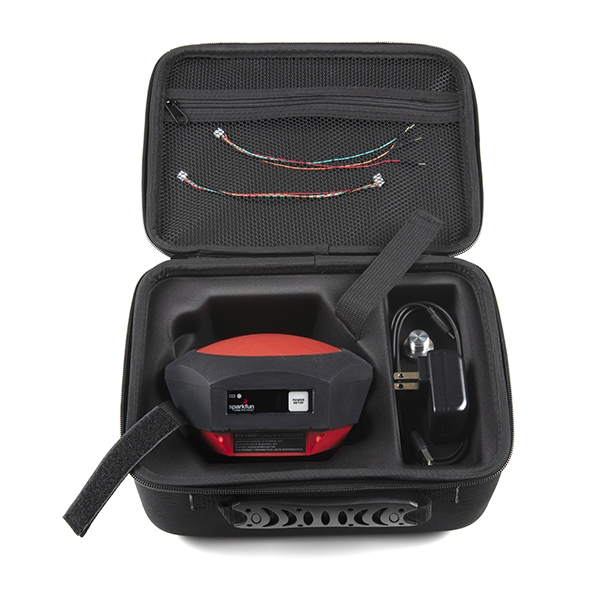
SparkFun RTK Facet
Equipo RTK terminado: receptor ZED-F9P, antena multibanda, batería, pantalla y Bluetooth en una carcasa para montar en un jalón de topografía.
Qué revisar: Es caro, pero evita armar y calibrar el sistema. Útil como estación base o para levantar el terreno de un proyecto de robótica de campo.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El RTK Facet integra un ZED-F9P, antena multibanda, batería, pantalla y Bluetooth en una carcasa que se monta en un jalón de topografía. Es caro, pero evita armar, calibrar y proteger el sistema. En un proyecto universitario es muy útil como estación base de buena calidad o para levantar el terreno antes de programar las rutas de un robot. Se configura desde el teléfono y puede enviar correcciones a otros receptores.
Instalar bien la antena
La antena es tan importante como el receptor. Un receptor de precisión con una antena mal ubicada se comporta peor que uno económico bien instalado.
- Cielo despejado. La antena debe ver la mayor porción de cielo posible, lejos de paredes, árboles y techos.
- Plano de tierra. Las antenas de tipo parche funcionan mejor sobre una placa metálica de al menos 10 centímetros de diámetro, que bloquea las señales rebotadas desde abajo.
- Lejos del ruido. Los motores, los convertidores de voltaje y las cámaras con WiFi generan interferencias. Separa la antena de ellos y usa cable coaxial blindado.
- Posición conocida en el robot. El receptor informa la posición de la antena, no del centro del robot. El programa de navegación debe descontar esa diferencia.
Conectar el receptor al microcontrolador
Los receptores de SparkFun tienen conector Qwiic, así que se conectan por I2C a una placa con el conector, como explicamos en la guía del sistema Qwiic. También tienen puerto serie (UART) y USB.
La biblioteca de SparkFun para receptores u-blox permite configurar el receptor y leer directamente latitud, longitud, altitud, velocidad, número de satélites y el tipo de solución (sin posición, 3D, RTK flotante o RTK fijo). Además, con el programa u-center de u-blox, en el computador, se pueden ver los satélites en tiempo real, cambiar la configuración y grabar datos para analizarlos después. Es una herramienta muy didáctica para entender lo que hace el receptor.
Un apunte sobre coordenadas
El receptor entrega latitud y longitud en grados, que no sirven directamente para controlar un robot. Para navegar, se convierten a un sistema plano local en metros, por ejemplo con el origen en la estación base: así el robot puede calcular distancias y ángulos con geometría simple. Para áreas grandes se usa la proyección UTM, que divide la Tierra en zonas donde las coordenadas se expresan en metros.
GNSS no basta solo: fusión de sensores
Incluso con RTK fijo, el receptor entrega entre 5 y 20 posiciones por segundo, y la señal puede perderse al pasar bajo un árbol o un puente. Además, el GNSS informa dónde está la antena, pero no hacia dónde mira el robot cuando está detenido.
Por eso los robots de campo combinan el GNSS con otros sensores:
- Odometría de las ruedas, que mide el desplazamiento entre una posición satelital y la siguiente.
- Unidad inercial (IMU), con acelerómetros y giroscopios que miden la orientación y los cambios rápidos de movimiento.
- Brújula o doble antena GNSS, para conocer el rumbo incluso sin moverse.
El algoritmo que combina todas estas mediciones según su confianza es el filtro de Kalman: usa la odometría y la IMU para predecir el movimiento entre lecturas y la posición satelital para corregir la deriva acumulada. Es el mismo principio de los sistemas de navegación de aviones y vehículos autónomos.
Un proyecto de práctica: trazar una ruta y volver a ella
- Lectura básica. Conecta el NEO-M9N con su antena y muestra latitud, longitud, número de satélites y precisión estimada por el monitor serie.
- Registro. Graba la posición una vez por segundo en una tarjeta microSD mientras caminas un recorrido, y luego cárgalo en un mapa para compararlo con el camino real.
- Puntos de ruta. Define tres puntos y programa el cálculo de distancia y rumbo desde la posición actual hasta el siguiente.
- Precisión. Repite el mismo recorrido con un ZED-F9P y correcciones NTRIP, y compara las dos trazas. La diferencia entre metros y centímetros se ve de inmediato.
Con eso tienes la base de cualquier robot de navegación en exteriores: conocer la posición, compararla con la ruta deseada y calcular la corrección. Agregar un controlador PID de rumbo, como el que vemos en el curso de controladores, cierra el lazo.
Errores frecuentes
- Probar en interiores. Los receptores necesitan ver el cielo. Una ventana a veces basta para fijar posición, pero con errores grandes.
- Esperar precisión inmediata. Al encender en frío, el receptor tarda desde segundos hasta un par de minutos en fijar posición, y el RTK necesita un tiempo adicional para pasar de flotante a fijo.
- Usar una antena de una banda con un ZED-F9P. Funciona, pero se pierde gran parte de la precisión que justifica su precio.
- Ignorar el tipo de solución. Un programa que navega sin revisar si la solución es RTK fija puede mover el robot con errores de metros sin darse cuenta.
- No considerar la altura. La altitud satelital es la medición menos precisa, normalmente entre una vez y media y dos veces el error horizontal.
Preguntas frecuentes
¿Sirve el GPS del teléfono para un robot?
Para prototipos simples, sí: un teléfono puede enviar su posición al robot por Bluetooth. Pero la precisión es de varios metros, la frecuencia de actualización es baja y no hay control sobre el receptor. Para cualquier tarea que requiera seguir una ruta con precisión, conviene un receptor dedicado.
¿Necesito licencia para usar RTK?
No para recibir señales satelitales ni para usar un servicio NTRIP. Si montas un radioenlace propio entre base y rover, usa equipos que cumplan con la normativa de radiofrecuencia de tu país, como los módulos de las bandas libres de 915 MHz o 2,4 GHz.
¿Cuánto tarda en obtener RTK fijo?
Con buena vista del cielo, una antena multibanda y una base cercana, entre algunos segundos y un minuto. Con cielo parcialmente tapado o base lejana, puede tardar varios minutos o quedarse en solución flotante.
Precios, existencias y modelos cambian a menudo en las tiendas. Usa los criterios de cada producto para comparar alternativas equivalentes.