Sensores para proyectos mecatrónicos: cómo elegir el adecuado
Distancia, posición, movimiento, temperatura y fuerza: qué sensor usar en cada caso, cómo se conecta y qué errores evitar al leerlo.
Algunos enlaces son de afiliado: si compras a través de ellos, Cursos Mecatrónica recibe una pequeña comisión sin costo adicional para ti. Las tiendas se muestran según tu país: Mercado Libre en Chile, Banggood fuera de Chile y AliExpress en todos.
Un sistema mecatrónico solo puede controlar lo que es capaz de medir. El sensor es el punto donde el mundo físico entra al programa, y una mala elección ahí no se arregla después con código: si el sensor no tiene la resolución, el rango o la velocidad necesarios, el resto del sistema trabaja con información defectuosa.
Esta guía recorre los sensores que más se usan en proyectos de aprendizaje, agrupados por lo que miden. Para cada uno explica el principio de funcionamiento, cómo se conecta, sus limitaciones reales y en qué fijarse al comprarlo.
Cinco preguntas antes de elegir un sensor
- ¿Qué magnitud quiero medir? Distancia, ángulo, temperatura, fuerza. Parece obvio, pero a veces conviene medir otra cosa: la velocidad se obtiene contando pulsos; el nivel de un estanque, midiendo presión o distancia.
- ¿En qué rango? Un sensor de 2 a 400 cm no sirve para medir 5 mm.
- ¿Con qué resolución y exactitud? Resolución es el cambio más pequeño que distingue; exactitud, cuánto se acerca al valor real. No son lo mismo.
- ¿Con qué rapidez cambia la magnitud? Un sensor de temperatura puede tardar segundos en responder; un encoder entrega miles de pulsos por segundo.
- ¿Cómo entrega la información? Como un nivel digital, un voltaje analógico, pulsos o un protocolo (I2C, SPI, 1-Wire). De eso depende qué pines y qué bibliotecas hacen falta.
Tipos de salida y qué implica cada una
| Salida | Ejemplos | Qué necesita en la placa |
|---|---|---|
| Digital (sí/no) | Final de carrera, sensor infrarrojo de obstáculos | Un pin digital, a menudo con resistencia pull-up |
| Analógica | Potenciómetro, LDR, termistor | Una entrada con conversor analógico-digital |
| Pulsos | Encoder, sensor ultrasónico | Medir tiempos o contar flancos, idealmente con interrupciones |
| I2C | MPU6050, pantallas, muchos sensores modernos | Dos pines compartidos (SDA y SCL) |
| 1-Wire | DS18B20 | Un pin y una resistencia de 4,7 kΩ |
| Serie dedicada | HX711 | Dos pines y una biblioteca |
Distancia: sensor ultrasónico HC-SR04
Emite una ráfaga de ultrasonido y mide cuánto tarda en volver el eco. Como el sonido viaja a unos 343 m/s, la distancia es la mitad del tiempo de ida y vuelta multiplicada por esa velocidad. En centímetros: tiempo en microsegundos × 0,0343 ÷ 2.
Qué puede y qué no puede hacer
- Rango útil: de 2 cm a unos 3 m, con resolución de pocos milímetros.
- Cono de detección: unos 15° a cada lado. Detecta lo más cercano dentro de ese cono, no un punto.
- Superficies difíciles: las blandas (tela, espuma) absorben el sonido; las inclinadas lo desvían y no devuelven eco.
- Velocidad: hay que esperar al menos 60 ms entre mediciones para que el eco anterior se extinga.
- Temperatura: la velocidad del sonido cambia cerca de 0,6 m/s por grado. Para mediciones finas se corrige.
Trabaja a 5 V. Con placas de 3,3 V (ESP32, Raspberry Pi Pico), la salida ECHO necesita un divisor de tensión, salvo en las versiones marcadas como compatibles con 3,3 V.

Sensor ultrasónico de distancia HC-SR04
Mide distancias de 2 cm a unos 3 m por el tiempo de ida y vuelta de un eco. Es el sensor del lazo PID y del pórtico de medición del curso práctico.
Qué revisar: Para placas de 3,3 V busca la versión compatible (HC-SR04P o marcada 3–5,5 V); si no, agrega un divisor en la salida ECHO.
Posición límite: final de carrera
Es un interruptor accionado por el propio mecanismo. Cumple dos funciones: proteger el recorrido (detener antes del tope físico) y fijar el origen de un eje (homing). Los motores paso a paso no saben dónde están al encender: retroceden hasta tocar el final de carrera y desde ahí cuentan pasos.
- Contactos: tienen un terminal común (C), uno normalmente abierto (NO) y uno normalmente cerrado (NC).
- Por seguridad se cablea el NC: si el cable se corta, el sistema lo interpreta como tope activado y se detiene. Con el NO, un cable cortado pasaría inadvertido.
- Rebote: los contactos vibran unos milisegundos al cerrarse. Se filtra por software o con un condensador pequeño.
- Forma del actuador: con palanca, con rodillo o de émbolo, según cómo llegue la pieza móvil.

Microinterruptores de final de carrera
Fijan el origen de un eje y limitan el recorrido de un mecanismo. Imprescindibles con motores paso a paso.
Qué revisar: Con palanca o rodillo y tres terminales (C, NO y NC). Conviene comprar varios: se usan dos por eje.
Giro y velocidad: encoder
Un encoder incremental entrega dos trenes de pulsos, A y B, desfasados un cuarto de ciclo. Contando los pulsos se sabe cuánto giró el eje; observando cuál de los dos canales va adelantado, en qué sentido.
Dos familias muy distintas
- Encoder rotativo de mando (tipo KY-040): unos 20 pulsos por vuelta, con retenes y pulsador. Pensado para que una persona lo gire: menús, ajuste de valores. Sirve para aprender la decodificación en cuadratura.
- Encoder de eje para motores: óptico o magnético, de cientos o miles de pulsos por vuelta. Es el que se usa para medir la velocidad y la posición de un motor.
Claves para leerlo bien
- Usa interrupciones: a alta velocidad, un programa que sondea los pines pierde pulsos.
- Contando los cuatro flancos de cada ciclo (cuadratura ×4) se cuadruplica la resolución.
- La velocidad se obtiene contando pulsos en una ventana de tiempo fija, o midiendo el tiempo entre pulsos cuando el giro es lento.

Módulo encoder rotativo KY-040
Entrega dos señales en cuadratura y un pulsador: sirve para aprender a decodificar giro y sentido, y como mando de ajuste.
Qué revisar: Unos 20 pulsos por vuelta. Para medir la velocidad de un motor se necesita un encoder de eje con más resolución.
Inclinación y movimiento: IMU MPU6050
Una unidad de medición inercial combina un acelerómetro de tres ejes y un giroscopio de tres ejes. Se comunica por I2C con solo dos cables de datos.
- El acelerómetro mide aceleración, incluida la gravedad. En reposo permite calcular la inclinación, pero cualquier vibración o movimiento contamina la medida.
- El giroscopio mide velocidad de giro. Integrándola se obtiene el ángulo, con una respuesta rápida y limpia, pero el error se acumula con el tiempo (deriva).
La solución clásica es el filtro complementario: confiar en el giroscopio a corto plazo y corregirlo lentamente con el acelerómetro. Por ejemplo, 98 % del ángulo integrado del giroscopio más 2 % del ángulo del acelerómetro en cada ciclo.
Limitación importante: sin magnetómetro, el MPU6050 no puede corregir la deriva del giro alrededor del eje vertical (yaw).
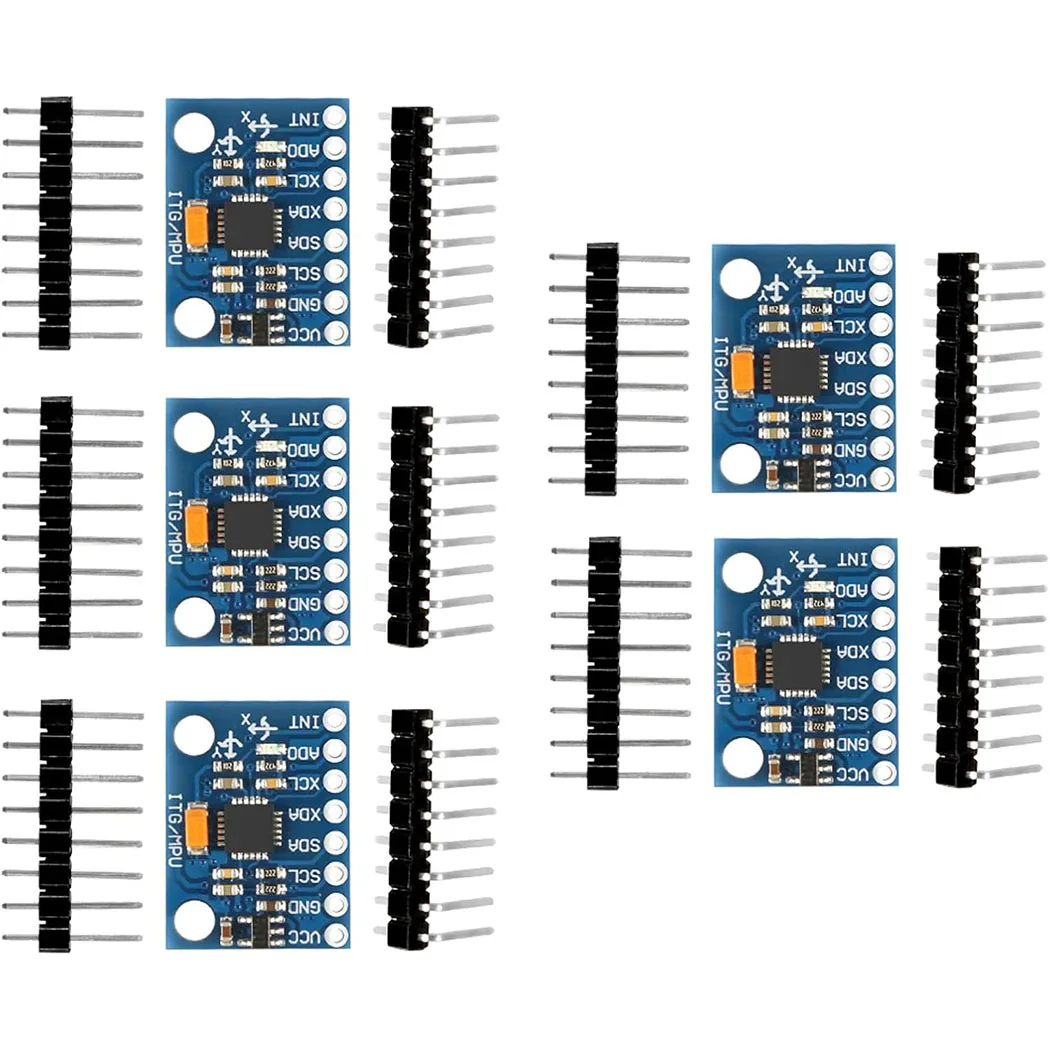
IMU MPU6050 (acelerómetro y giroscopio, módulo GY-521)
Mide aceleración y velocidad de giro en tres ejes por I2C: inclinación, vibración y orientación de un mecanismo.
Qué revisar: Módulo GY-521 con regulador integrado (acepta 3,3 a 5 V) y pines incluidos. Algunos llegan sin soldar.
Temperatura: DS18B20
Es un sensor digital que entrega la temperatura ya convertida, con exactitud de ±0,5 °C entre −10 y 85 °C y resolución de hasta 0,0625 °C. Usa el protocolo 1-Wire: un solo pin de datos, con una resistencia de 4,7 kΩ hacia la alimentación.
- Varios sensores en el mismo pin: cada uno tiene un identificador único de 64 bits.
- Versión con sonda impermeable: encapsulada en acero inoxidable, para líquidos y exteriores.
- Tiempo de conversión: hasta 750 ms a máxima resolución. No sirve para cambios rápidos.
Comparado con otras opciones
| Sensor | Salida | Exactitud típica | Ventaja | Limitación |
|---|---|---|---|---|
| DS18B20 | Digital 1-Wire | ±0,5 °C | No requiere calibrar; cable largo | Lento |
| Termistor NTC | Analógica | ±1 °C calibrado | Barato y rápido | No lineal; hay que calcular |
| LM35 | Analógica, 10 mV/°C | ±0,5 °C | Lectura directa | Sensible al ruido en cables largos |
| DHT22 | Digital propia | ±0,5 °C | También mide humedad | Una lectura cada 2 s |
| Termopar K + MAX6675 | SPI | ±2 °C | Hasta 1000 °C | Menor exactitud |

Sensor de temperatura DS18B20 con sonda impermeable
Temperatura digital con ±0,5 °C de exactitud por un solo pin. Sirve en líquidos y exteriores.
Qué revisar: Sonda de acero inoxidable con cable de 1 m o más. Requiere una resistencia de 4,7 kΩ entre datos y alimentación.
Fuerza y peso: celda de carga con HX711
Una celda de carga es una pieza metálica con galgas extensiométricas pegadas: al deformarse bajo una fuerza, la resistencia de las galgas cambia una fracción mínima. Están conectadas en puente de Wheatstone, que convierte ese cambio en una tensión de pocos milivolts.
Esa señal es demasiado pequeña para el conversor de una placa. El HX711 es un amplificador y conversor de 24 bits diseñado para esto: amplifica la señal del puente, la digitaliza y la entrega por dos pines.
Para obtener buenas mediciones
- Montaje: la celda tipo barra se fija por un extremo y se carga por el otro, en el sentido de la flecha grabada.
- Tara: se registra la lectura sin carga y se resta.
- Calibración: se coloca una masa conocida y se calcula el factor de escala.
- Deriva térmica: la lectura se mueve con la temperatura. Conviene tarar antes de cada serie de mediciones.
- Velocidad: 10 lecturas por segundo en modo normal, u 80 con más ruido.

Celda de carga con amplificador HX711
Mide fuerza o peso: la celda deforma un puente de galgas y el HX711 amplifica y digitaliza la señal con 24 bits.
Qué revisar: Elige la capacidad de la celda (1, 5, 10 o 20 kg) cercana a tu carga máxima: una celda sobredimensionada pierde resolución.
Kits de sensores: para explorar
Si todavía no sabes qué vas a necesitar, un kit de módulos permite probar muchos principios de medición por poco dinero: luz, sonido, campo magnético, inclinación, llama, humedad. No son sensores de precisión, pero sí una buena forma de entender qué existe.

Kit de módulos de sensores (37 o 45 en 1)
Temperatura, luz, sonido, infrarrojo, joystick, relé y más, listos para conectar: ideal para practicar el capítulo de sensores.
Qué revisar: Que los módulos traigan pines soldados y venga en caja con separadores para guardarlos.
Cómo leer bien cualquier sensor
- Promedia o filtra. Ninguna lectura individual es confiable. Un filtro exponencial ocupa una línea de código.
- Muestrea a intervalos regulares. Usa temporización no bloqueante; un control que lee a ritmo irregular se comporta de forma impredecible.
- Cuida la alimentación. Los motores inyectan ruido en la línea de 5 V. Alimenta los sensores desde la placa y los motores desde su propia fuente.
- Respeta los niveles de voltaje. Un sensor de 5 V conectado a una entrada de 3,3 V puede dañarla.
- Cables cortos para señales analógicas y trenzados para distancias largas.
- Valida el dato. Si una lectura está fuera del rango físicamente posible, descártala en lugar de actuar sobre ella.
Errores frecuentes
- Elegir por el precio sin revisar el rango y la resolución.
- Dejar una entrada digital sin resistencia pull-up o pull-down: lee valores al azar.
- Olvidar las resistencias pull-up en I2C cuando el módulo no las trae.
- Medir con el ultrasónico más rápido de lo que el eco permite.
- Confiar en el ángulo del acelerómetro mientras el mecanismo vibra.
- Leer un encoder de motor sin interrupciones.
- Usar la celda de carga sin tarar ni calibrar.
Preguntas frecuentes
¿Sensor ultrasónico o infrarrojo para medir distancia?
El ultrasónico cubre más rango y no depende del color del objeto. Los infrarrojos de triangulación (Sharp) y los láser de tiempo de vuelo (VL53L0X) tienen un haz estrecho y responden más rápido, a distancias menores.
¿Cuántos sensores I2C puedo conectar?
Varios, mientras tengan direcciones distintas. Todos comparten los mismos dos cables. Si dos módulos iguales chocan, algunos permiten cambiar la dirección con un puente o se usa un multiplexor.
¿Por qué mi lectura analógica salta aunque nada cambie?
Por ruido en la alimentación o en la referencia, por cables largos o por una fuente de alta impedancia. Un condensador de 100 nF entre la señal y GND, junto al pin, y un promedio por software suelen resolverlo.
¿Necesito calibrar los sensores?
Para aprender, no siempre. Para confiar en el número, sí: comparar contra una referencia conocida es la única forma de saber cuánto se equivoca un sensor. El curso de sensores dedica un capítulo completo al tema.
Precios, existencias y modelos cambian a menudo en las tiendas. Usa los criterios de cada producto para comparar alternativas equivalentes.