Brazo robótico SO-101 y LeRobot: robótica con aprendizaje por imitación en tu escritorio
Qué es el brazo de código abierto SO-101, cómo funciona el aprendizaje por imitación con LeRobot, qué kit comprar, qué computador necesitas y cómo evitar los errores que dañan los servos.
Algunos enlaces son de afiliado: si compras a través de ellos, Cursos Mecatrónica recibe una pequeña comisión sin costo adicional para ti. Las tiendas se muestran según tu país: Seeed Studio en todos los países.
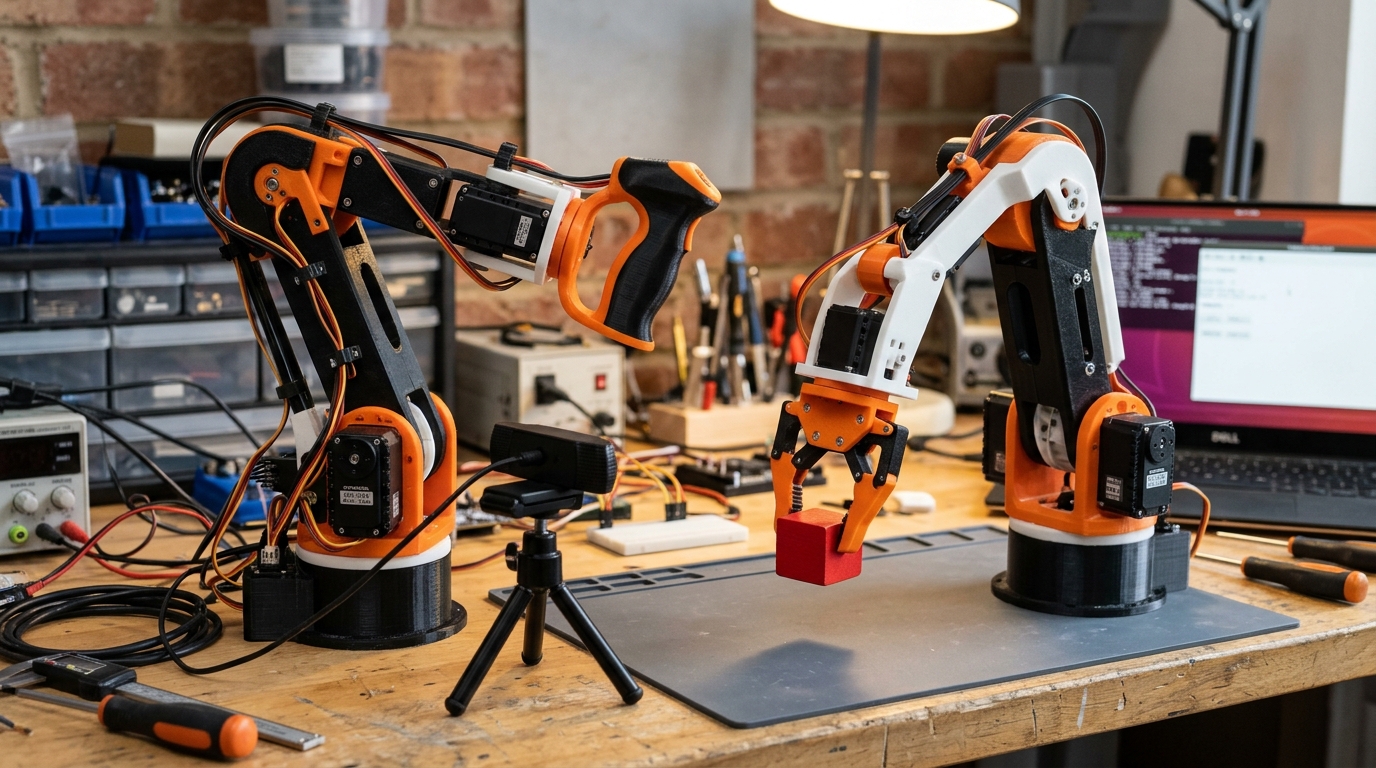
Hasta hace poco, programar un brazo robótico para tomar un objeto significaba calcular cinemática inversa, planificar trayectorias y ajustar a mano cada posición. Hoy existe otra forma de enseñarle: mostrarle cómo se hace. Mueves un brazo "líder" con la mano, el brazo "seguidor" copia el movimiento, una cámara registra la escena y, después de varias decenas de demostraciones, una red neuronal aprende a repetir la tarea por sí sola.
Esa técnica —aprendizaje por imitación— dejó de ser exclusiva de laboratorios gracias a dos proyectos abiertos: el brazo SO-101, de bajo costo y piezas imprimibles, y LeRobot, la biblioteca de Hugging Face que reúne herramientas para grabar datos, entrenar y ejecutar políticas de control. Seeed Studio vende los kits oficiales. Esta guía explica qué hay en cada uno, qué más necesitas y cómo empezar sin dañar nada.
Qué es el SO-101
El SO-101 es un brazo de seis grados de libertad: cinco articulaciones (base, hombro, codo, muñeca en dos ejes) más la pinza. Su estructura se imprime en 3D y sus articulaciones son servomotores de bus serie, que se diferencian de los servos de hobby en aspectos importantes:
| Característica | Servo de hobby (SG90, MG996R) | Servo de bus serie (STS3215) |
|---|---|---|
| Señal de control | Un pulso PWM por servo | Mensajes digitales por un bus compartido |
| Cableado | Un cable de señal por servo | Todos encadenados en un solo bus |
| Realimentación | Ninguna | Posición, velocidad, carga, temperatura y voltaje |
| Posición | Unos 180° con resolución limitada | Vuelta completa con encoder magnético de alta resolución |
| Configuración | Ninguna | Identificador, límites y ganancias programables |
La realimentación es la clave del sistema: como cada servo informa su posición, el brazo líder puede funcionar como "control" de mano. Sus servos se dejan mover libremente y el computador lee sus ángulos para ordenárselos al brazo seguidor.
Cómo funciona el aprendizaje por imitación
- Teleoperación. Mueves el brazo líder; el seguidor reproduce el movimiento en tiempo real. Así compruebas que la tarea es físicamente posible para el robot.
- Grabación de demostraciones. Repites la tarea —por ejemplo, tomar un cubo y dejarlo en una caja— entre 30 y 100 veces, con variaciones en la posición del objeto. LeRobot guarda en cada instante las imágenes de las cámaras y los ángulos de todas las articulaciones.
- Entrenamiento. Una red neuronal (una "política", como ACT u otras disponibles en LeRobot) aprende a predecir los próximos movimientos a partir de lo que ve y de la posición actual del brazo.
- Ejecución. El brazo seguidor funciona solo: la cámara entrega la imagen, la política calcula los movimientos y los servos los ejecutan.
La calidad de las demostraciones decide el resultado. Movimientos titubeantes, iluminación cambiante o una cámara que se movió entre grabaciones producen políticas inseguras. La regla del taller aplica aquí más que nunca: un montaje rígido y repetible vale más que un algoritmo sofisticado.
Qué kit comprar
Si no tienes impresora 3D: el kit completo para armar

Brazo robótico SO-101 Pro, kit para armar
Brazo líder y brazo seguidor de seis grados de libertad con servos STS3215 y piezas impresas: teleoperación y aprendizaje por imitación con LeRobot.
Qué revisar: La opción más directa si no tienes impresora 3D. Necesitarás un computador con Linux y, para entrenar, una GPU o un servicio en la nube.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Incluye los servos, las placas controladoras, las piezas impresas y los accesorios para armar el brazo líder y el brazo seguidor. Es la opción más directa: el trabajo consiste en ensamblar, configurar los servos y calibrar.
Si tienes impresora 3D: solo los motores

Kit de servomotores para brazo robótico SO-101
Los servos de bus serie, las placas controladoras y los accesorios para armar el brazo SO-101 compatible con LeRobot, imprimiendo tú las piezas.
Qué revisar: No incluye las piezas impresas ni la cámara. Respeta el voltaje de alimentación que indica cada versión de servo: mezclarlos los daña.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El kit de motores trae los servos con sus placas controladoras y accesorios, sin piezas impresas ni cámara. Los archivos de las piezas son abiertos y se imprimen en PLA o PETG con un relleno adecuado; la documentación del proyecto indica la orientación y los parámetros recomendados. Es la opción más económica si ya imprimes con buena precisión dimensional.
Diferencia entre servos del líder y del seguidor
En el SO-101, los servos del brazo líder usan relaciones de engranajes distintas a las del seguidor: deben moverse con poca resistencia para que la mano los guíe con suavidad. Al armar, respeta qué servo va en cada articulación según la documentación. Un error aquí produce un líder rígido e incómodo o un seguidor sin fuerza.
Qué más necesitas
Un computador con Linux
LeRobot funciona en Python y se usa principalmente en Linux (Ubuntu). En Windows es posible con más trabajo de configuración. El computador se conecta a cada brazo por USB a través de su placa controladora.
Una o dos cámaras
Una cámara fija con vista general de la mesa y, opcionalmente, una en la muñeca del robot. Cámaras web USB comunes funcionan. Lo importante es que estén fijas con un soporte rígido y que la iluminación sea constante.
Capacidad de entrenamiento
Grabar y teleoperar funciona en casi cualquier computador. Entrenar una política es otra cosa:
| Opción | Ventajas | Desventajas |
|---|---|---|
| Computador con GPU NVIDIA | Entrenamiento local y sin costo por uso | Inversión inicial alta |
| Servicio en la nube con GPU | Sin compra de hardware | Costo por hora, subir los datos |
| Solo CPU | Sirve para probar el flujo | Entrenamientos de días |
Para empezar, una opción razonable es grabar en local y entrenar en un servicio en la nube por horas. Si el proyecto continúa, una GPU propia se paga sola.
Fuente de alimentación adecuada
Cada brazo necesita su fuente, con el voltaje exacto de sus servos y corriente suficiente para que todos se muevan a la vez con carga. Las fuentes de laboratorio con límite de corriente son ideales durante la puesta en marcha: si algo se traba, la corriente queda limitada en vez de quemar un motor.
Puesta en marcha: orden recomendado
- Configura cada servo por separado. Antes de montarlos, cada servo recibe su identificador (1 a 6) con la herramienta de LeRobot. Si dos servos del mismo bus tienen el mismo identificador, el bus no funciona.
- Arma la estructura siguiendo la guía oficial, con los servos en su posición central de fábrica.
- Calibra. LeRobot guía el proceso: llevas cada articulación a sus posiciones de referencia y el programa registra los límites. Una calibración mal hecha hace que el seguidor no copie bien al líder.
- Teleopera sin grabar, durante varios minutos, para comprobar que todo se mueve con suavidad y que ninguna articulación se calienta.
- Graba un conjunto pequeño, unas 10 demostraciones, y entrena un modelo corto para validar el flujo completo antes de invertir horas.
- Escala: más demostraciones, más variación y entrenamientos más largos.
Un primer proyecto completo: ordenar piezas por color
Una tarea ideal para aprender todo el flujo es pedirle al brazo que tome cubos de dos colores y los deje en dos recipientes distintos. Es simple de describir, fácil de evaluar y obliga a resolver los problemas reales del aprendizaje por imitación.
Preparar la escena
- Fija el brazo seguidor a la mesa con prensas o tornillos. Si la base se desplaza un milímetro entre sesiones, las demostraciones grabadas dejan de coincidir con la realidad.
- Marca con cinta la zona donde aparecerán los cubos y la posición de los dos recipientes.
- Monta la cámara general en un soporte rígido, con la mesa completa en el encuadre, e ilumina con luz artificial difusa. Cierra las cortinas: la luz del sol cambia durante el día.
- Elige cubos de colores bien contrastados con la mesa y entre sí.
Grabar con método
- Empieza con el cubo siempre en el mismo lugar y graba diez demostraciones. Entrena un modelo corto y comprueba que repite la tarea.
- Luego varía la posición del cubo dentro de la zona marcada. Distribuye las posiciones de forma pareja: si casi todas las demostraciones tienen el cubo a la izquierda, el modelo fallará cuando aparezca a la derecha.
- Haz movimientos decididos y parecidos entre sí. El modelo aprende el estilo de quien demuestra, incluidas las dudas.
- Descarta las demostraciones fallidas en vez de guardarlas: un intento en que el cubo se cae enseña a dejarlo caer.
Evaluar como un ingeniero
Ejecuta la política 20 veces con posiciones nuevas y anota cuántas veces acierta. Ese porcentaje es tu indicador. Cambia una sola cosa por vez —más demostraciones, otra cámara, más tiempo de entrenamiento— y vuelve a medir. Es el mismo método experimental que se usa para ajustar un controlador PID: una variable a la vez y un número para comparar.
Seguridad y cuidado de los servos
- Límites de corriente y temperatura. Los servos de bus serie permiten leer su temperatura y carga. Si una articulación trabaja siempre al límite, el diseño de la tarea o el peso del objeto deben cambiar.
- No fuerces el brazo seguidor con la mano mientras está energizado y manteniendo posición: el servo intentará resistir y se calentará.
- Espacio de trabajo despejado. Aunque es un brazo pequeño, una política mal entrenada puede hacer movimientos bruscos. Mantén las manos fuera de su alcance durante la ejecución autónoma y ten a mano un corte de alimentación.
- Cables con holgura. El cable del bus recorre todas las articulaciones; si queda tenso en algún ángulo, termina cortándose.
Más allá del brazo fijo: LeKiwi

Base móvil LeKiwi (versión 12 V)
Plataforma omnidireccional de tres ruedas con piezas impresas y batería, pensada para llevar un brazo SO-101 y una Raspberry Pi: un manipulador móvil de código abierto.
Qué revisar: Es un proyecto avanzado: domina primero el brazo fijo. Revisa qué partes incluye el kit (placa, cámara, brazo) antes de comprar.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
LeKiwi es una base móvil omnidireccional de código abierto pensada para montar un SO-101 encima, con una Raspberry Pi a bordo y batería. El resultado es un manipulador móvil: un robot que se desplaza y manipula objetos, controlado con las mismas herramientas de LeRobot. Las ruedas omnidireccionales permiten moverse en cualquier dirección sin girar el cuerpo, lo que simplifica la teleoperación.
Es un proyecto avanzado. Domina primero el brazo fijo: calibración, grabación y entrenamiento. Después, la base móvil agrega navegación, comunicación inalámbrica y gestión de batería.
Lo que aprendes con este proyecto
El SO-101 es un excelente puente entre la mecatrónica clásica y la robótica actual:
- Actuadores inteligentes: protocolos de bus, realimentación de posición y carga, límites de seguridad.
- Cinemática: aunque la política aprende sola, entender el espacio de trabajo y las singularidades del brazo ayuda a diseñar buenas tareas.
- Instrumentación: cámaras, calibración y sincronización de datos.
- Aprendizaje automático aplicado: conjuntos de datos, entrenamiento, validación y la diferencia entre lo que el modelo vio y lo que encuentra en la realidad.
Preguntas frecuentes
¿Necesito saber programar redes neuronales?
No para empezar. LeRobot trae las políticas implementadas y comandos para grabar, entrenar y ejecutar. Sí necesitas soltura con Python, la terminal de Linux y la instalación de entornos.
¿Puedo programar el brazo de forma clásica, sin aprendizaje?
Sí. Los servos aceptan órdenes de posición directas, de modo que puedes escribir secuencias o implementar tu propia cinemática inversa. Es un buen ejercicio antes de pasar al aprendizaje por imitación.
¿Qué tareas puede aprender un brazo así?
Tareas de tomar y dejar, ordenar objetos, apilar, abrir cajones livianos. Su carga útil es pequeña: piensa en objetos de decenas a pocos cientos de gramos.
¿Sirve el SO-100 que tengo?
El SO-101 es la evolución del SO-100, con mejoras de montaje y cableado. La documentación de LeRobot indica cuáles modelos admite; revisa allí la compatibilidad antes de mezclar piezas.
Precios, existencias y modelos cambian a menudo en las tiendas. Usa los criterios de cada producto para comparar alternativas equivalentes.