Tu primer robot móvil: chasis, motores con encoder, driver y sensores
Lista de materiales razonada para construir un robot de tracción diferencial que no solo avance, sino que sepa cuánto avanzó: chasis, motores con encoder, electrónica, batería y sensores.
Algunos enlaces son de afiliado: si compras a través de ellos, Cursos Mecatrónica recibe una pequeña comisión sin costo adicional para ti. Las tiendas se muestran según tu país: Mercado Libre en Chile y AliExpress y DFRobot en todos los países.
Un robot móvil reúne en una sola máquina casi todo lo que estudia la mecatrónica: mecánica (chasis, ruedas, reducción), electrónica de potencia (drivers, baterías, reguladores), sensores, control y programación. Por eso es el proyecto integrador favorito de cursos y competencias. También es el proyecto donde más dinero se pierde comprando piezas que no encajan entre sí.
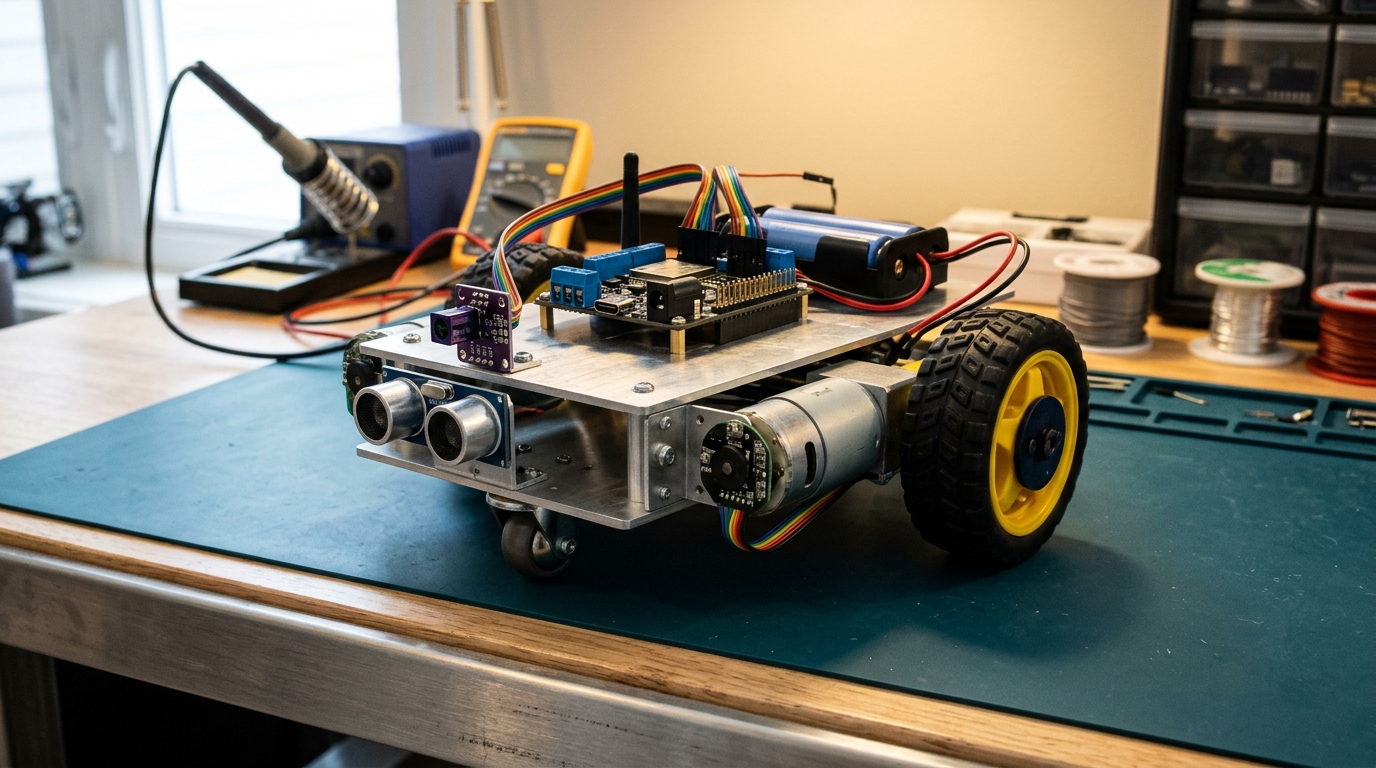
Esta lista de materiales está pensada para un robot de tracción diferencial: dos ruedas motrices independientes y un apoyo libre. Es la configuración más simple de controlar y la que usan desde aspiradoras robot hasta plataformas de investigación. El objetivo no es solo que el robot avance, sino que sepa cuánto avanzó, y eso exige motores con encoder desde el principio.
Cómo se mueve un robot de tracción diferencial
Con dos ruedas motrices en el mismo eje, el movimiento depende de la diferencia de velocidades:
- Ambas ruedas a la misma velocidad: el robot avanza en línea recta.
- Una más rápida que la otra: describe una curva hacia el lado de la rueda lenta.
- Velocidades iguales y opuestas: gira sobre su propio eje.
En teoría, basta con ordenar la misma potencia a ambos motores para ir derecho. En la práctica, dos motores "iguales" nunca giran igual: uno tiene más fricción, otra caja reductora tiene más juego, una rueda está un poco más inflada. Sin medición, el robot se desvía. Con encoders, el programa compara las vueltas de cada rueda y corrige. Esa es la diferencia entre un juguete y una máquina controlada.
La lista de materiales
| Subsistema | Componente | Función |
|---|---|---|
| Mecánica | Chasis con soportes | Estructura, montaje de motores y electrónica |
| Actuación | 2 motorreductores con encoder | Tracción y medición de giro |
| Potencia | Driver de motores doble | Controla sentido y velocidad de cada motor |
| Control | Placa Arduino o ESP32 | Lee sensores, calcula y ordena |
| Energía | Batería, interruptor, regulador | Alimenta todo de forma separada y segura |
| Percepción | Sensores de distancia | Detecta obstáculos y paredes |
| Interfaz | Pantalla o LED, pulsador | Muestra estado y permite iniciar |
Mecánica: elegir el chasis
Chasis con ruedas: Turtle 2WD
Para un primer robot, un chasis de ruedas con marco metálico es la mejor opción. El Turtle 2WD de DFRobot trae marco de aluminio, dos motorreductores, rueda loca y perforaciones para montar placa y sensores.

Chasis robot Turtle 2WD
Plataforma de tracción diferencial con marco de aluminio, dos motorreductores, rueda loca y soportes para sensores. El punto de partida de un primer robot móvil.
Qué revisar: Trae motores sin encoder: para medir velocidad o distancia recorrida hay que agregarlos. Revisa el espacio para la batería y la placa.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Sus motores originales no tienen encoder. Puedes empezar con ellos para aprender a controlar sentido y velocidad, y reemplazarlos después por motores con encoder; revisa antes de comprar que el soporte acepte el diámetro del nuevo motor o planifica un adaptador impreso en 3D.
Chasis de orugas: Devastator
Si el robot va a moverse sobre pasto, tierra o alfombras gruesas, las orugas superan obstáculos que detienen a las ruedas pequeñas. El Devastator es una plataforma metálica robusta con espacio para una Raspberry Pi y varias baterías.

Plataforma robot oruga Devastator
Chasis de orugas metálico con motores de alto torque. Supera desniveles y alfombras, y carga una Raspberry Pi, baterías y sensores sin esfuerzo.
Qué revisar: Las orugas patinan al girar: la odometría por encoders es menos precisa que en un robot con ruedas. Pide un driver de al menos 2 A por motor.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
La contraparte: al girar, las orugas patinan contra el suelo. Eso consume más corriente y hace que la odometría —estimar la posición contando vueltas de rueda— sea poco confiable. Para aprender navegación, las ruedas son mejores; para terreno difícil, las orugas.
Qué revisar en cualquier chasis
- Espacio real para la batería que vas a usar, con su conector.
- Altura libre al suelo suficiente para tu superficie.
- Puntos de montaje para sensores al frente y a los lados.
- Rueda loca de bola metálica en vez de una rueda giratoria pequeña, que se traba al cambiar de dirección.
Actuación: motores con encoder

Motorreductor metálico con encoder (6 V, 210 rpm)
Motor DC con caja reductora de engranajes metálicos y encoder de efecto Hall: permite medir velocidad y posición y cerrar un lazo PID.
Qué revisar: Revisa el voltaje nominal frente a tu batería y la corriente de bloqueo frente a tu driver. Las señales del encoder van a pines con interrupción.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Un motorreductor con encoder Hall entrega dos señales cuadradas desfasadas (canales A y B). Contando flancos sabes cuánto giró el eje; comparando cuál canal cambia primero, en qué sentido. Con el número de pulsos por vuelta del eje de salida y el diámetro de la rueda calculas la distancia recorrida:
distancia = (pulsos contados ÷ pulsos por vuelta) × π × diámetro de la rueda
Cómo elegir el motor
- Velocidad. Un motor de 210 rpm con ruedas de 65 mm de diámetro da, sin carga, unos 0,7 m/s. Es una velocidad cómoda para aprender: rápido para ser interesante, lento para reaccionar a tiempo.
- Torque. Debe mover el peso del robot y acelerarlo. Los motorreductores metálicos de este rango sobran para robots de uno o dos kilos.
- Voltaje. Debe coincidir con la batería. Un motor de 6 V alimentado con 12 V gira el doble de rápido por un tiempo, hasta que se daña.
- Corriente de bloqueo. Es la corriente que consume el motor trabado, y aparece también por instantes en cada arranque. El driver debe soportarla.
Conectar los encoders
Los canales del encoder van a pines con interrupción externa. En un Arduino UNO solo hay dos (pines 2 y 3), justo uno por motor si usas un solo canal con interrupción y lees el otro dentro de la rutina. Un ESP32 permite interrupciones en casi cualquier pin y además tiene un periférico contador de pulsos que hace el trabajo por hardware. Para un robot con dos encoders en cuadratura completa, el ESP32 es mucho más cómodo.
Potencia: el driver de motores
El microcontrolador no puede alimentar un motor: sus pines entregan unas decenas de miliamperios y el motor pide cientos. El driver es un puente H que conmuta la corriente de la batería según las señales de la placa.

Driver de motores TB6612FNG
Puente H doble con MOSFET: controla dos motores DC con muy poca pérdida de voltaje. Ideal para robots a batería.
Qué revisar: Para motores de hasta 13,5 V y 1,2 A continuos por canal. Suele venir con los pines sin soldar.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El TB6612FNG es la elección recomendada para este tamaño de robot. Usa transistores MOSFET, así que pierde muy poco voltaje: con una batería de 7,4 V, casi todo llega al motor. El clásico L298N, con transistores bipolares, pierde cerca de 2 V y calienta mucho más. Esa diferencia se nota en la velocidad y en la duración de la batería.
Alternativa integrada: Romeo ESP32-S3

Romeo ESP32-S3: placa para robots con drivers y cámara
ESP32-S3 con drivers de motores integrados, conectores para sensores y cámara: un robot 2WD o 4WD con WiFi sin cablear un driver aparte.
Qué revisar: Comprueba la corriente máxima por canal frente a tus motores y que la batería entregue el voltaje que pide la placa.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Una placa de control para robots reúne el microcontrolador, los drivers de motores y conectores para sensores en una sola tarjeta. Se cablea menos y hay menos conexiones que fallen con la vibración. La Romeo ESP32-S3 agrega WiFi, Bluetooth y conexión para cámara, lo que abre la puerta a controlar el robot desde el teléfono o transmitir video. La contrapartida: si un driver se daña, se reemplaza la placa completa.
Control: la placa principal
Si no eliges una placa integrada, cualquiera de estas sirve:
- Arduino UNO o Nano. Suficiente para un robot evitador de obstáculos o seguidor de línea. Le faltan interrupciones para dos encoders completos.
- ESP32. Doble núcleo, contadores de pulsos por hardware, WiFi y Bluetooth. Recomendado si piensas agregar telemetría o control remoto.
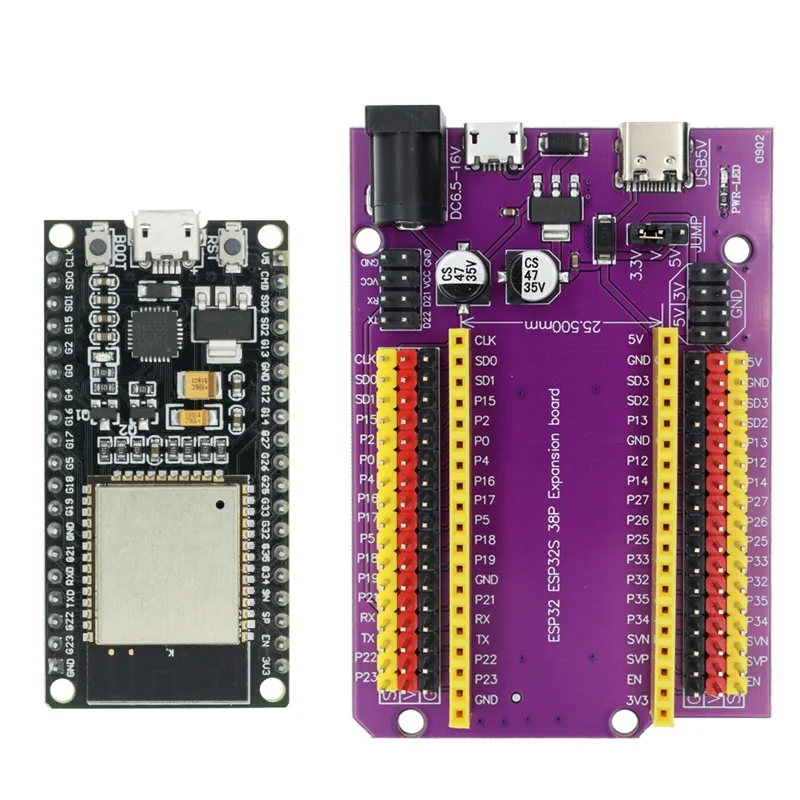
Placa de desarrollo ESP32 (WiFi y Bluetooth)
El siguiente paso después del UNO: más memoria, más velocidad y conectividad inalámbrica para proyectos de IoT.
Qué revisar: Conector USB-C y chip de comunicación CP2102 o CH340; versión de 30 o 38 pines según tu protoboard.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Energía: batería, interruptor y regulador
La alimentación es la causa número uno de comportamientos "misteriosos" en robots: la placa se reinicia cuando arrancan los motores, los sensores dan lecturas absurdas o el robot funciona conectado por USB pero no con batería.
La batería
Para este tamaño de robot, dos celdas de litio en serie (7,4 V nominales) son el estándar: suficiente voltaje para motores de 6 V con margen y para el regulador. Respeta siempre lo siguiente:
- Usa un cargador específico para litio, nunca uno improvisado.
- No descargues las celdas por debajo de unos 3,0 V cada una.
- Sujeta la batería al chasis: un golpe contra un borde metálico puede perforarla.
El esquema de alimentación
- Interruptor general en el cable positivo, accesible desde fuera.
- Fusible de acuerdo con la corriente total, junto a la batería.
- Rama de potencia: batería directo al driver de motores.
- Rama lógica: batería al regulador reductor, que entrega 5 V a la placa y los sensores.
- Tierra común entre todas las partes. Sin ella, las señales de control no tienen referencia.

Regulador reductor (step-down) LM2596
Baja 12 V a 5 V o 3,3 V con alto rendimiento y casi sin calentarse. La forma correcta de alimentar servos y placas desde una fuente de 12 V.
Qué revisar: Hasta 2 A continuos sin disipador. Ajusta la salida con el multímetro antes de conectar la carga. Las versiones con voltímetro facilitan el ajuste.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Condensadores contra el ruido
Los motores DC generan ruido eléctrico con sus escobillas. Un condensador cerámico de 100 nF soldado entre los terminales de cada motor y un electrolítico de 470 µF a la entrada del driver evitan la mayoría de los reinicios inexplicables.
Percepción: sensores para no chocar
Un robot que solo cuenta vueltas de rueda es ciego. Al menos un sensor de distancia al frente es indispensable; tres (frente y diagonales) permiten seguir paredes.
- Ultrasónico HC-SR04: económico y con buen alcance, pero lento (unas 20 mediciones por segundo) y confundido por superficies inclinadas o blandas.
- Láser ToF VL53L0X: haz estrecho, rápido y por I2C. Varios pueden compartir el bus cambiando sus direcciones al iniciar.
- Infrarrojo Sharp: analógico y rápido, bueno para detectar el borde de una mesa apuntándolo hacia abajo.

Sensor de distancia láser ToF VL53L0X (30–2000 mm)
Mide distancia por tiempo de vuelo de un pulso infrarrojo invisible. Haz estrecho, lectura por I2C y casi inmune al color de la superficie.
Qué revisar: Versión Gravity con regulador (3,3 a 5 V). Su rango útil real baja con luz solar directa y superficies oscuras.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Si quieres comparar estas tecnologías en detalle, la guía de sensores de distancia de esta misma sección las analiza una por una.
Montaje: orden recomendado
- Prueba los motores sueltos. Con el driver y un programa simple, verifica sentido y velocidad de cada uno antes de montarlos.
- Verifica los encoders. Gira cada rueda a mano una vuelta y comprueba que el conteo coincide con lo esperado. Si cuenta hacia atrás, intercambia los canales A y B.
- Monta la mecánica. Motores, ruedas y rueda loca. Revisa que el robot ruede libre empujándolo.
- Instala la alimentación. Interruptor, fusible, regulador. Mide los 5 V con el multímetro antes de conectar la placa.
- Conecta la electrónica. Con cables cortos, amarrados y etiquetados.
- Agrega sensores de a uno, probando cada uno antes del siguiente.
Del movimiento al control: tres programas en orden
- Lazo abierto. Avanzar, girar y retroceder con tiempos fijos. Verás que el robot se desvía y que nunca gira exactamente 90°.
- Velocidad controlada. Un PID por rueda que mantiene las rpm medidas por el encoder iguales a la referencia. El robot ya avanza recto.
- Odometría. Con la distancia de cada rueda y la separación entre ellas, el programa estima la posición (x, y) y el ángulo. Ordena "avanza 1 m y gira 90°" y comprueba con una cinta métrica cuánto se equivoca.
Ese error final, medido y explicado, es el mejor indicador de que entendiste el sistema.
Errores frecuentes
- Alimentar los motores desde el pin de 5 V de la placa. Provoca reinicios y puede dañar el regulador de la placa.
- Olvidar la tierra común. El driver no entiende las señales de la placa.
- Encoders en pines sin interrupción. Se pierden pulsos a velocidad alta y la odometría deriva.
- Batería suelta. Desplaza el centro de masa y pone en riesgo las celdas.
- Cables largos y sin sujetar. La vibración los afloja; los fallos intermitentes son los más difíciles de encontrar.
Preguntas frecuentes
¿Dos o cuatro ruedas motrices?
Para aprender, dos. Cuatro ruedas motrices dan más tracción, pero al girar las ruedas deben patinar y la odometría empeora. La tracción diferencial con rueda loca es la más fácil de modelar.
¿Puedo usar motores paso a paso en vez de DC con encoder?
Sí, y la odometría es muy precisa mientras no pierdan pasos. Son más pesados, consumen corriente incluso detenidos y su velocidad máxima es baja. Para un robot a batería, el motor DC con encoder es más eficiente.
¿Qué hago si el robot gira más hacia un lado aunque use encoders?
Revisa que el diámetro de ambas ruedas sea el mismo y que el programa use el mismo número de pulsos por vuelta para las dos. Una diferencia de 1 mm en el diámetro produce una curva visible en pocos metros.
Precios, existencias y modelos cambian a menudo en las tiendas. Usa los criterios de cada producto para comparar alternativas equivalentes.