Sensores de distancia: ultrasónico, infrarrojo, láser ToF y LiDAR comparados
HC-SR04, Sharp GP2Y0A21, VL53L0X, ToF matricial 8×8 y TF-Luna: cómo mide cada uno, dónde falla, cómo se conecta y cuál conviene para robots, niveles o detección de presencia.
Algunos enlaces son de afiliado: si compras a través de ellos, Cursos Mecatrónica recibe una pequeña comisión sin costo adicional para ti. Las tiendas se muestran según tu país: Mercado Libre en Chile y AliExpress y DFRobot en todos los países.
Medir distancia sin contacto es una de las necesidades más comunes en mecatrónica: un robot que no debe chocar, un estanque cuyo nivel hay que controlar, una puerta que se abre al detectar a alguien, un brazo que necesita saber a qué altura está la pieza. Hay sensores que hacen esto desde un par de dólares hasta varias decenas, y la diferencia de precio no siempre se traduce en una diferencia de resultado para tu aplicación.
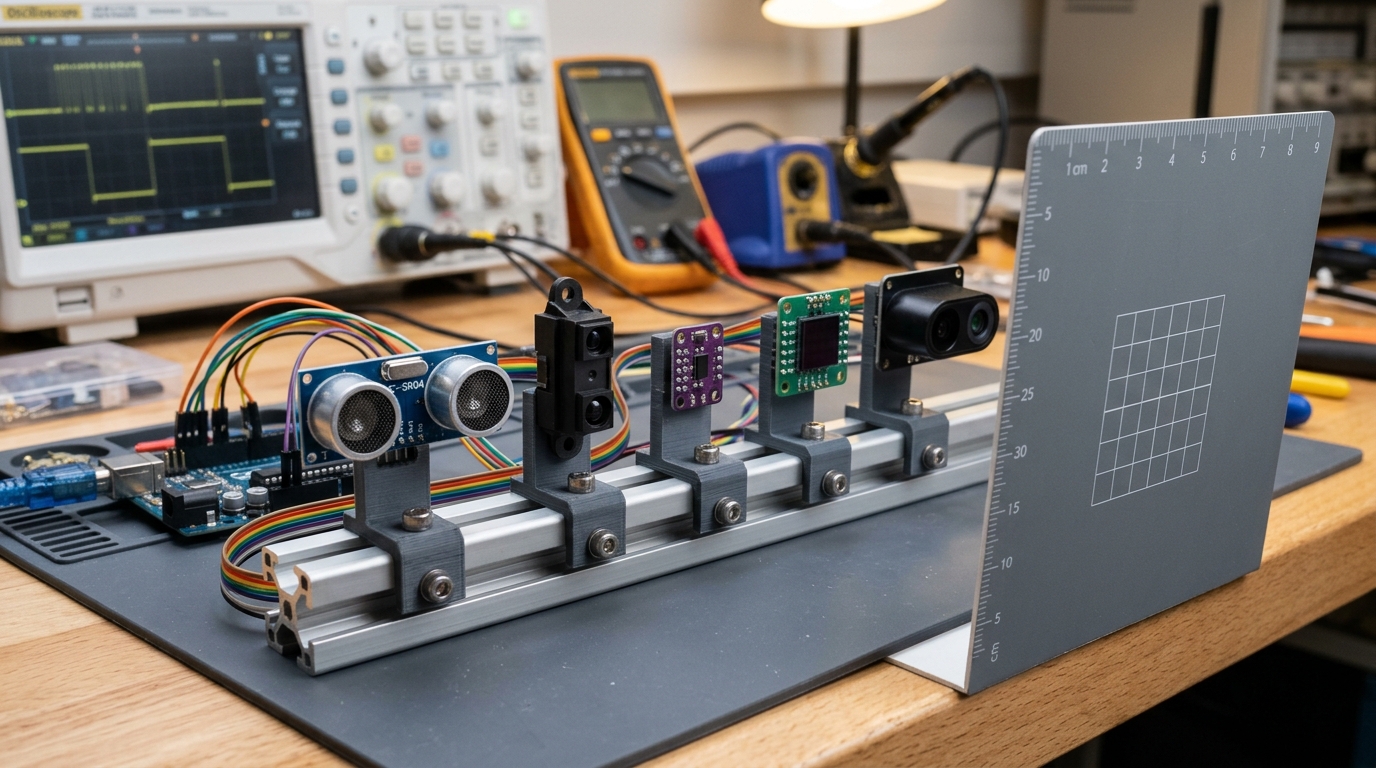
Esta comparativa analiza cinco sensores que cubren las cuatro tecnologías principales: ultrasonido, triangulación infrarroja, tiempo de vuelo láser de un punto y de múltiples zonas, y LiDAR compacto. Para cada uno verás cómo mide, qué lo engaña y en qué proyectos rinde mejor.
Cuatro formas de medir una distancia
| Tecnología | Principio | Ejemplo |
|---|---|---|
| Ultrasonido | Mide el tiempo que tarda un eco de sonido en volver | HC-SR04 |
| Triangulación infrarroja | Mide el ángulo con que vuelve un haz de luz reflejado | Sharp GP2Y0A21 |
| Tiempo de vuelo (ToF) | Mide el tiempo de ida y vuelta de un pulso de luz | VL53L0X, ToF 8×8 |
| LiDAR de un punto | ToF con óptica y potencia para mayor alcance | TF-Luna |
La luz viaja a casi 300 000 km/s: recorre 1 m en unos 3,3 nanosegundos. Medir ese tiempo requiere electrónica especializada dentro del sensor, por eso los ToF entregan la distancia ya calculada por I2C o UART. El sonido, en cambio, recorre 1 m en unos 2,9 milisegundos, algo que un Arduino mide sin dificultad con un temporizador.
Ultrasónico HC-SR04: el punto de partida

Sensor ultrasónico de distancia HC-SR04
Mide distancias de 2 cm a unos 3 m por el tiempo de ida y vuelta de un eco. Es el sensor del lazo PID y del pórtico de medición del curso práctico.
Qué revisar: Para placas de 3,3 V busca la versión compatible (HC-SR04P o marcada 3–5,5 V); si no, agrega un divisor en la salida ECHO.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El HC-SR04 emite ocho pulsos de 40 kHz cuando recibe una señal en TRIG y mantiene en alto el pin ECHO mientras espera el eco. El ancho de ese pulso es el tiempo de ida y vuelta. En centímetros:
distancia = tiempo en microsegundos × 0,0343 ÷ 2
Fortalezas
- Muy económico y fácil de entender: es el sensor ideal para aprender a medir tiempos.
- Funciona con cualquier color y material duro, incluido el vidrio, que engaña a los sensores ópticos.
- Su cono de detección amplio (unos 15°) detecta obstáculos que un haz estrecho no ve.
Debilidades
- Lento. Cada medición puede tardar hasta unos 25 ms esperando un eco lejano. Si usas varios, deben dispararse por turnos para que no se escuchen entre sí.
- Superficies blandas o inclinadas. Telas, espuma o una pared en ángulo desvían o absorben el sonido y el eco no vuelve.
- Temperatura. La velocidad del sonido cambia unos 0,6 m/s por cada grado. A 0 °C y a 30 °C la misma distancia da lecturas que difieren cerca de un 5 %. Para mediciones finas, compensa con un sensor de temperatura.
- Nivel de 5 V. El pin ECHO entrega 5 V: con un ESP32 o una Raspberry Pi Pico usa la versión de 3,3 V o un divisor resistivo.
Infrarrojo Sharp GP2Y0A21: rápido y analógico

Sensor de distancia infrarrojo Sharp GP2Y0A21 (10–80 cm)
Mide distancia por triangulación de luz infrarroja y entrega un voltaje analógico. Responde rápido y no se confunde con ecos como el ultrasónico.
Qué revisar: La salida no es lineal: necesitas una tabla o una fórmula de ajuste. Agrega un condensador en la alimentación; consume picos de corriente.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Un LED infrarrojo ilumina el objeto y un detector sensible a la posición recibe el reflejo. Según la distancia, el punto de luz cae en un lugar distinto del detector: es triangulación. El sensor entrega un voltaje analógico que depende de la distancia.
Lo que hay que saber
- Salida no lineal. El voltaje baja como una curva, no como una recta. La forma práctica de convertir es medir varios puntos conocidos y ajustar una función del tipo distancia = a ÷ (voltaje − b), o usar una tabla con interpolación.
- Zona ciega. Por debajo de unos 10 cm el voltaje vuelve a bajar: un objeto muy cercano parece lejano. Móntalo retrasado respecto del borde del robot para que nunca vea algo a menos de esa distancia.
- Picos de consumo. El LED se enciende en pulsos que provocan caídas en la alimentación. Un condensador electrolítico de 10 a 100 µF junto al conector evita lecturas ruidosas en los demás sensores.
- Independiente del color en buena medida, por medir ángulo y no intensidad, aunque superficies muy oscuras o brillantes reducen el alcance.
Su gran ventaja es la rapidez y la sencillez: una lectura analógica, sin protocolos. Apuntado hacia el suelo, es un excelente detector de bordes para que un robot no se caiga de la mesa.
Láser ToF VL53L0X: precisión de un punto por I2C

Sensor de distancia láser ToF VL53L0X (30–2000 mm)
Mide distancia por tiempo de vuelo de un pulso infrarrojo invisible. Haz estrecho, lectura por I2C y casi inmune al color de la superficie.
Qué revisar: Versión Gravity con regulador (3,3 a 5 V). Su rango útil real baja con luz solar directa y superficies oscuras.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El VL53L0X emite pulsos de luz láser infrarroja invisible y mide su tiempo de vuelo con un arreglo de fotodiodos de avalancha. Entrega la distancia en milímetros por I2C, con un haz de unos 25° que es mucho más estrecho que el cono del ultrasónico.
Fortalezas
- Lecturas en milímetros con buena repetibilidad en interiores, de unos 3 cm hasta cerca de 2 m en condiciones favorables.
- Rápido: decenas de mediciones por segundo, configurable entre modos de mayor velocidad o mayor exactitud.
- Muy pequeño y de bajo consumo.
Debilidades
- Luz solar. El sol contiene mucha luz infrarroja que ciega al receptor: al aire libre el alcance cae de forma drástica.
- Superficies negras mate. Reflejan poca luz y reducen el alcance útil.
- Vidrio y acrílico transparentes. La luz los atraviesa y el sensor mide lo que hay detrás.
- Varios sensores en un bus. Todos salen de fábrica con la misma dirección I2C. Se conecta cada pin XSHUT a la placa, se encienden de a uno y se les asigna una dirección nueva al iniciar.
ToF matricial 8×8: una pequeña cámara de profundidad

Sensor ToF matricial 8×8 (64 zonas, hasta 3,5 m)
Una pequeña cámara de profundidad: entrega 64 distancias a la vez en un campo de 60°. Detecta obstáculos, gestos y la forma de lo que tiene delante.
Qué revisar: Comunica por I2C, UART o USB. A 64 zonas la frecuencia de actualización es menor que en modo 4×4: elige según la velocidad del robot.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Este sensor divide su campo de visión de 60° en 64 zonas y entrega una distancia por cada una. En vez de un número, obtienes una imagen de profundidad de 8 × 8 píxeles varias veces por segundo.
Qué permite que un sensor de un punto no
- Saber dónde está el obstáculo, no solo que existe: si las zonas de la izquierda están cerca y las de la derecha libres, el robot gira a la derecha.
- Reconocer gestos simples como una mano que pasa de izquierda a derecha, sin cámara y sin problemas de privacidad.
- Contar personas o detectar ocupación de un espacio con mucha más fiabilidad que un sensor PIR.
- Detectar la forma aproximada de un objeto sobre una mesa.
Se comunica por I2C, UART o USB. Por USB puedes visualizar la matriz directamente en el computador mientras aprendes a interpretarla. El modo de 64 zonas actualiza más lento que el de 16; elige según la velocidad de tu aplicación.
LiDAR TF-Luna: alcance de varios metros

LiDAR de un punto TF-Luna (hasta 8 m)
Telémetro láser compacto de 0,2 a 8 m con hasta cientos de lecturas por segundo, por UART o I2C. Para robots rápidos, drones y medición de nivel.
Qué revisar: Se alimenta con 5 V y sus señales son de 3,3 V. Mide un solo punto: para barrer el entorno hay que montarlo en un servo.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El TF-Luna es un telémetro ToF de un solo punto con óptica y potencia para medir desde 0,2 hasta 8 m en interiores, con una tasa de actualización configurable de hasta cientos de lecturas por segundo. Entrega distancia, intensidad de la señal y temperatura interna por UART o I2C.
Cuándo vale la pena
- Robots que se mueven rápido y necesitan ver lejos para frenar a tiempo.
- Medición de nivel en estanques grandes o silos, donde el ultrasónico sufre con la humedad y los ecos de las paredes.
- Drones, para medir altura sobre el suelo.
- Mapeo simple: montado sobre un servo que barre 180°, construye un perfil del entorno.
Detalles de conexión
Se alimenta con 5 V, pero sus señales son de 3,3 V: conecta directo a un ESP32 o a una Pico; con un Arduino de 5 V, la línea que va hacia el sensor debe bajar de nivel. El valor de intensidad es útil: si es muy bajo, la lectura no es confiable y conviene descartarla.
Comparativa directa
| Criterio | HC-SR04 | Sharp GP2Y0A21 | VL53L0X | ToF 8×8 | TF-Luna |
|---|---|---|---|---|---|
| Rango típico | 2 cm a 3 m | 10 a 80 cm | 3 cm a 2 m | Hasta 3,5 m | 0,2 a 8 m |
| Salida | Pulso | Analógica | I2C | I2C, UART, USB | UART, I2C |
| Velocidad | Baja | Alta | Media-alta | Media | Muy alta |
| Ancho del haz | Amplio | Estrecho | Estrecho | 60°, 64 zonas | Muy estrecho |
| Vidrio | Lo detecta | Poco fiable | Lo atraviesa | Lo atraviesa | Lo atraviesa |
| Exteriores con sol | Bien | Regular | Mal | Regular | Regular |
| Dificultad de uso | Baja | Baja | Media | Media | Media |
Recomendaciones por aplicación
Robot evitador de obstáculos
Un VL53L0X al frente y dos en diagonal, o un solo ToF 8×8 que cubra los tres frentes. Agrega un HC-SR04 si el robot recorrerá lugares con puertas o mamparas de vidrio.
Detector de borde de mesa
Un Sharp o un VL53L0X apuntando al suelo delante de cada rueda. Cuando la distancia salta, el robot se detiene.
Nivel de un estanque de agua
Hasta un par de metros, un ultrasónico impermeable (tipo JSN-SR04T) es la solución clásica; para estanques grandes o ambientes con mucha condensación, un TF-Luna dentro de una caja con ventana. Evita los ToF pequeños sobre agua agitada: los reflejos en la superficie dan lecturas erráticas.
Detección de presencia y conteo
El ToF 8×8 es superior a un PIR: detecta personas quietas y distingue cuántas zonas están ocupadas.
Medición dimensional en una mesa
Un VL53L0X o un TF-Luna montados a altura fija, con promedio de varias lecturas, miden la altura de piezas con resolución milimétrica. Para exactitud real, calibra contra bloques de altura conocida.
Buenas prácticas con cualquier sensor de distancia
- Filtra. Un filtro de mediana de cinco lecturas elimina los valores aislados absurdos sin retrasar demasiado la respuesta.
- Descarta lo que no tiene sentido. Lecturas fuera del rango del sensor o con intensidad baja deben ignorarse, no promediarse.
- Monta con rigidez y a escuadra. Un sensor inclinado mide la distancia en diagonal.
- Protege la ventana óptica. Polvo y huellas en el cristal de un ToF reducen el alcance; un vidrio de protección mal elegido genera reflejos internos.
- Comprueba con una cinta métrica. Mide al menos tres distancias conocidas y anota el error. Es la única forma de saber cuánto confiar en el número.
Preguntas frecuentes
¿Puedo usar varios HC-SR04 a la vez?
Sí, pero dispáralos por turnos, con unos 30 a 60 ms entre uno y otro, para que ninguno reciba el eco del vecino.
¿Por qué mi VL53L0X mide bien en el taller y mal en el patio?
Por la luz infrarroja del sol. Los ToF pequeños están pensados para interiores. Afuera, un ultrasónico o un LiDAR con mayor potencia, protegidos del sol directo, funcionan mejor.
¿Qué significa que el TF-Luna sea "LiDAR" si solo mide un punto?
LiDAR describe la tecnología —medir distancia con luz láser—, no la cantidad de puntos. Los LiDAR que generan mapas de 360° giran un telémetro como este muchas veces por segundo.
¿Necesito una biblioteca para estos sensores?
Para el HC-SR04 y el Sharp, no: bastan funciones básicas de tiempo y lectura analógica. Para los ToF y el TF-Luna conviene usar la biblioteca del fabricante, que maneja la configuración interna del sensor.
Precios, existencias y modelos cambian a menudo en las tiendas. Usa los criterios de cada producto para comparar alternativas equivalentes.