Visión artificial para proyectos mecatrónicos: HuskyLens, ESP32-S3 o una placa Linux
Tres caminos para que tu proyecto vea: una cámara con IA que se entrena con un botón, un ESP32-S3 con cámara y una placa Linux con Python y OpenCV. Cuándo conviene cada uno.
Algunos enlaces son de afiliado: si compras a través de ellos, Cursos Mecatrónica recibe una pequeña comisión sin costo adicional para ti. Las tiendas se muestran según tu país: DFRobot y Amazon en todos los países. En calidad de afiliado de Amazon, Cursos Mecatrónica obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables.
Durante años, agregar visión a un proyecto de mecatrónica significaba montar un computador, instalar bibliotecas pesadas y pelear con controladores de cámara antes de obtener la primera imagen útil. Hoy hay módulos que reconocen una cara o siguen una línea y entregan el resultado como dos números por un cable serie. Eso cambia qué proyectos son razonables para un taller pequeño: un brazo que separa piezas por color, un robot que sigue a una persona o una cinta que cuenta objetos ya no requieren un equipo de investigación.
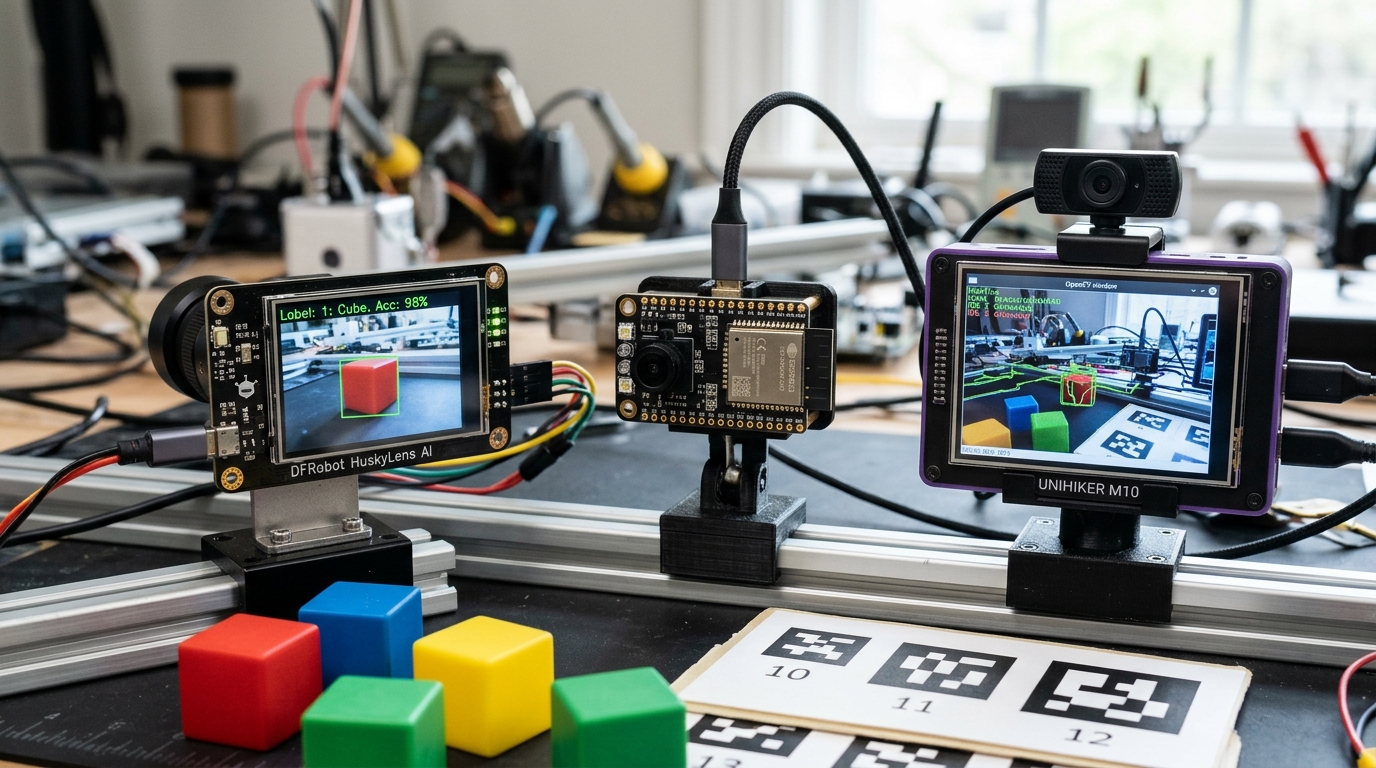
Esta guía compara tres caminos con hardware de DFRobot, que vende los tres en su tienda oficial con envío a toda Latinoamérica: la cámara HuskyLens, el módulo ESP32-S3 AI Camera y el computador UNIHIKER. No son equivalentes: cada uno pone el trabajo en un lugar distinto, y elegir bien depende más de lo que quieres aprender que del presupuesto.
Lo que una cámara le entrega a un sistema mecatrónico
Un sensor de distancia entrega un número. Una cámara entrega millones de números por segundo: cada imagen de 640 × 480 píxeles en color son más de 900 000 valores. Ningún microcontrolador pequeño puede analizar eso y, al mismo tiempo, controlar motores. Por eso, en mecatrónica la visión casi siempre se organiza en dos etapas:
- Percepción. Un procesador dedicado mira la imagen y la resume en pocos datos: hay una cara en la posición (x, y), el objeto rojo mide tanto, la línea está 20 píxeles a la izquierda.
- Control. El microcontrolador recibe ese resumen y decide: girar el servo, frenar el motor, activar el expulsor.
La diferencia entre las tres opciones de esta guía es quién hace la percepción y cuánto control tienes sobre cómo la hace.
| Opción | Quién procesa la imagen | Cómo se programa | Cuánto puedes cambiar el algoritmo |
|---|---|---|---|
| HuskyLens | Un chip de IA dentro de la cámara | Se entrena con un botón; tu placa solo lee resultados | Poco: eliges entre los modos que trae |
| ESP32-S3 AI Camera | El propio ESP32-S3 o un servicio en la nube | Arduino IDE o ESP-IDF, con modelos pequeños | Bastante, con modelos compactos |
| UNIHIKER | Un procesador ARM con Linux | Python, OpenCV, Jupyter | Casi todo, a costa de velocidad |
HuskyLens: visión sin escribir el algoritmo
La HuskyLens es una cámara con un procesador Kendryte K210, un chip diseñado para ejecutar redes neuronales pequeñas con bajo consumo. Trae una pantalla en la parte trasera donde ves la imagen y lo que reconoce, una rueda para cambiar de modo y un botón para "aprender".

HuskyLens: cámara de visión artificial con IA (K210)
Reconoce caras, colores, etiquetas AprilTag, líneas y objetos sin programar el modelo: se le enseña con un botón y entrega coordenadas por UART o I2C.
Qué revisar: Funciona con 3,3 V y 5 V, así que sirve con UNO, ESP32, micro:bit y Raspberry Pi. Trae su pantalla para ver lo que reconoce.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Cómo se usa
Eliges un modo con la rueda: reconocimiento de caras, seguimiento de objetos, reconocimiento de objetos de una lista predefinida, seguimiento de línea, reconocimiento de color, de etiquetas AprilTag o clasificación de objetos. Apuntas la cámara a lo que quieres que aprenda y presionas el botón. Desde ese momento, cada vez que lo ve, dibuja un recuadro y le asigna un número de identificación.
Tu placa se conecta por UART o I2C y, con la biblioteca del fabricante, pregunta: ¿qué ves? La respuesta es una lista de recuadros con su centro, ancho, alto e identificador. Con eso escribes el control como con cualquier otro sensor.
Qué hace bien y qué no
- Bien: prototipos rápidos, aprendizaje de control con realimentación visual, clases y ferias. El primer resultado aparece en minutos.
- Bien: seguimiento de línea mucho más robusto que con sensores infrarrojos, porque ve la línea completa y no solo un punto bajo el robot.
- No tan bien: objetos muy parecidos entre sí, escenas con iluminación variable o fondos complejos. El aprendizaje con un botón usa pocas muestras.
- No: no puedes cargar una red neuronal propia entrenada en tu computador de forma sencilla ni acceder a la imagen completa desde tu placa.
Un proyecto para empezar: torreta que sigue una cara
Monta la HuskyLens sobre dos servos (horizontal y vertical) y conéctala a un Arduino UNO por I2C. En modo de reconocimiento de caras, lee el centro del recuadro y calcula el error respecto del centro de la imagen (160, 120 en su sistema de coordenadas). Un control proporcional simple corrige el ángulo de cada servo en proporción al error. Después agrega la parte derivativa y verás de inmediato por qué existe: sin ella, la torreta oscila alrededor de la cara. Es una introducción al PID mucho más visual que un motor en una mesa.
ESP32-S3 AI Camera: visión conectada
El módulo ESP32-S3 AI Camera combina el ESP32-S3 —un microcontrolador de doble núcleo con instrucciones para acelerar cálculos de redes neuronales— con una cámara, iluminación infrarroja para visión nocturna, un micrófono y un amplificador para parlante.

Módulo cámara ESP32-S3 AI Camera
ESP32-S3 con cámara, visión nocturna por infrarrojo, micrófono y parlante: transmite video por WiFi, ejecuta modelos pequeños o envía imágenes a un servicio en la nube.
Qué revisar: Pensado para programar en Arduino IDE o ESP-IDF. Para reconocimiento sin escribir código, la HuskyLens es más directa.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Tres formas de usarlo
- Cámara de red. El ejemplo más simple transmite video por WiFi a un navegador. Sirve para vigilar una impresora 3D, un experimento largo o un robot a distancia.
- Reconocimiento en el borde. Con herramientas como Edge Impulse o modelos compactos tipo YOLO reducidos, el propio ESP32-S3 clasifica imágenes sin conexión. La palabra clave es "compactos": los modelos deben caber en pocos megabytes de memoria y la tasa de imágenes procesadas por segundo es baja.
- Visión en la nube. El módulo toma una foto y la envía a un servicio de reconocimiento o a un modelo de lenguaje con visión. Recibe una descripción en texto y puede leerla en voz alta por el parlante. Es poderoso, pero depende de internet, tiene latencia de segundos y, según el servicio, costo por consulta.
Qué tener en cuenta
- Programarlo requiere más experiencia que la HuskyLens: gestión de memoria PSRAM, configuración de la cámara y bibliotecas de red.
- No reemplaza a un sensor rápido. Un robot que esquiva obstáculos a 1 m/s no puede esperar dos segundos a que la nube le diga qué tiene delante.
- La visión nocturna por infrarrojo da imágenes en escala de gris: el reconocimiento de color no funciona de noche.
- Calienta. En una caja cerrada conviene dejar ventilación o un pequeño disipador.
Un proyecto para empezar: contador de piezas
Fija la cámara sobre una cinta transportadora o una rampa. Entrena en Edge Impulse un clasificador de dos o tres clases con unas 50 fotos de cada pieza tomadas con la misma cámara y la misma luz. El ESP32-S3 cuenta cada clase y publica los totales en una página web local. Aprenderás la lección más importante de la visión artificial aplicada: la iluminación constante vale más que un modelo sofisticado.
UNIHIKER: Python y OpenCV en una placa con pantalla
El UNIHIKER M10 es un computador pequeño con Debian, un procesador ARM de cuatro núcleos, pantalla táctil de 2,8 pulgadas, WiFi, Bluetooth y sensores incorporados. Trae Python y Jupyter instalados: te conectas desde el navegador por USB y programas sin monitor ni teclado. Una cámara web USB lo convierte en una estación de visión con OpenCV.

UNIHIKER M10: computador Linux con pantalla táctil
Placa con Debian, Python y Jupyter integrados, pantalla táctil de 2,8", WiFi, Bluetooth y sensores incorporados. Ejecuta OpenCV y scripts de Python sin monitor ni teclado.
Qué revisar: Es un computador, no un microcontrolador: arranca en segundos y no sirve para temporización precisa de microsegundos. Para eso trae un microcontrolador auxiliar.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
Por qué elegir Linux
Con OpenCV tienes acceso a cada píxel y a décadas de algoritmos clásicos: umbralización, detección de bordes, contornos, transformada de Hough para líneas y círculos, flujo óptico, calibración de cámaras. Muchas tareas industriales reales —medir el diámetro de una pieza, verificar que una etiqueta esté en su lugar, contar tapas— se resuelven mejor con esos métodos que con una red neuronal, porque son predecibles y se ajustan con pocos parámetros.
Los límites
- Velocidad. Es un procesador modesto. Algoritmos clásicos a resolución reducida (320 × 240) funcionan con fluidez; redes neuronales grandes, no.
- Arranque. Un sistema Linux tarda en iniciar y debe apagarse de forma ordenada. Desconectar la alimentación sin apagar puede corromper la memoria.
- Tiempo real. Linux no garantiza tiempos de respuesta de microsegundos. Para generar pulsos de motores paso a paso o leer un encoder rápido, delega en un microcontrolador. El UNIHIKER trae uno auxiliar para sus pines, y también puede hablar con un Arduino por puerto serie.
Un proyecto para empezar: medición de piezas
Coloca la cámara a altura fija sobre una superficie de color uniforme. Con OpenCV, convierte a escala de gris, umbraliza, busca contornos y mide el rectángulo mínimo que encierra cada pieza. Calibra con un objeto de tamaño conocido para convertir píxeles a milímetros. Muestra el resultado en la pantalla táctil con un botón de "aceptar" o "rechazar". Es exactamente lo que hace un sistema de inspección en una línea de producción, a escala de mesa.
Comparativa directa
| Criterio | HuskyLens | ESP32-S3 AI Camera | UNIHIKER + cámara USB |
|---|---|---|---|
| Tiempo hasta el primer resultado | Minutos | Una tarde | Una tarde |
| Programación necesaria | Mínima (leer resultados) | C/C++ intermedio | Python intermedio |
| Algoritmos propios | No | Modelos compactos | Sí, OpenCV completo |
| Conexión a Arduino | UART o I2C directo | UART, WiFi | UART, USB |
| Funciona sin internet | Sí | Sí (salvo modo nube) | Sí |
| Ideal para | Robots, clases, control visual | IoT, cámaras remotas, voz | Inspección y medición |
Iluminación, encuadre y montaje: lo que decide el resultado
Ninguna cámara compensa una mala escena. Antes de culpar al algoritmo, revisa esto:
- Luz constante. La luz de una ventana cambia durante el día. Una tira LED blanca difusa sobre la zona de trabajo estabiliza el reconocimiento de color y los umbrales.
- Fondo uniforme y contrastado. Piezas oscuras sobre fondo claro, o al revés. Un fondo con texturas genera contornos falsos.
- Distancia fija. Si la cámara se mueve, cambian el tamaño aparente y el enfoque. Un soporte rígido impreso en 3D vale más que un gran sensor.
- Evita reflejos. Las superficies metálicas pulidas saturan la imagen. Ilumina de lado o usa luz difusa.
- Cables cortos y fijos. La vibración de un robot afloja conectores; un cable que se suelta a medias produce errores intermitentes difíciles de diagnosticar.
Cómo conectar la visión al control
El error más común es tratar la cámara como si fuera instantánea. Cada imagen llega con un retraso —el tiempo de captura más el de procesamiento— y ese retraso afecta al control:
- Mide la tasa real. Cuenta cuántos resultados por segundo recibe tu placa. Con la HuskyLens suelen ser decenas; con modelos pesados, quizá uno o dos.
- Ajusta las ganancias a esa tasa. Un controlador proporcional demasiado agresivo con una medición lenta oscila. Empieza con ganancias bajas.
- Filtra. Un promedio móvil de tres o cinco lecturas de posición suaviza el temblor del recuadro.
- Prevé la pérdida del objeto. Si la cámara deja de verlo, el sistema debe pasar a un estado seguro: detenerse o buscar lentamente, nunca seguir con la última orden.
- Combina sensores. La cámara dice qué hay; un sensor de distancia ToF dice a cuánto. Un robot que sigue a una persona funciona mucho mejor con ambos.
¿Cuál elegir?
- Quieres resultados hoy y aprender control: HuskyLens. Es la mejor relación entre tiempo invertido y aprendizaje para quien viene de Arduino.
- Quieres un dispositivo conectado que vea y hable: ESP32-S3 AI Camera. Es el camino hacia proyectos IoT con imagen.
- Quieres entender cómo funciona la visión por dentro: UNIHIKER con OpenCV. Es lo más cercano a un sistema de inspección industrial.
No es raro terminar con dos: una HuskyLens en el robot y un computador con Python en la mesa para aprender los algoritmos.
Preguntas frecuentes
¿Puedo usar la HuskyLens con un ESP32 a 3,3 V?
Sí. Acepta alimentación de 3,3 a 5 V y sus señales funcionan con ambos niveles. Revisa en la biblioteca que el puerto serie o I2C elegido coincida con el modo configurado en el menú de la cámara.
¿Una cámara reemplaza a los sensores de distancia?
No. Estimar distancia con una sola cámara es posible conociendo el tamaño del objeto, pero es impreciso y lento. Para evitar choques, un sensor ToF o ultrasónico sigue siendo la solución robusta.
¿Necesito una tarjeta gráfica para entrenar modelos?
Para los modelos compactos que corren en un ESP32-S3, no: herramientas en la nube como Edge Impulse entrenan en minutos con conjuntos de cientos de imágenes. Una GPU solo se vuelve necesaria con modelos grandes, que de todos modos no caben en estas placas.
¿Por qué mi reconocimiento de color funciona de día y falla de noche?
Porque la luz artificial cambia el tono que ve la cámara. Reentrena con la iluminación definitiva o, mejor, instala una fuente de luz propia que domine sobre la ambiental.
Precios, existencias y modelos cambian a menudo en las tiendas. Usa los criterios de cada producto para comparar alternativas equivalentes.