Teensy 4.1 y microcontroladores rápidos para control en tiempo real
Cuándo un Arduino UNO se queda corto, qué significa "tiempo real" en un lazo de control y cómo elegir entre Teensy 4.1, Teensy 4.0, RP2350 y ESP32-S3 para motores, encoders y adquisición rápida.
Algunos enlaces son de afiliado: si compras a través de ellos, Cursos Mecatrónica recibe una pequeña comisión sin costo adicional para ti. Las tiendas se muestran según tu país: SparkFun y Amazon en todos los países. En calidad de afiliado de Amazon, Cursos Mecatrónica obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables.
Un Arduino UNO es suficiente para la mayoría de los proyectos de aprendizaje: encender un relé según la temperatura, mover un servo, leer un par de sensores. Pero hay un momento en que se queda corto, y suele ser cuando el proyecto empieza a controlar algo de verdad: un motor que debe mantener la velocidad bajo carga, un péndulo invertido que no puede caerse, un eje que debe llegar a una posición sin pasarse, un sistema que mide vibraciones mil veces por segundo.
En esos casos no basta con que el programa funcione: tiene que funcionar a tiempo, siempre. Esta guía explica qué significa eso, por qué el procesador importa y cómo elegir entre las placas de alto rendimiento más usadas en mecatrónica.
Qué significa "tiempo real"
En control, tiempo real no significa "rápido". Significa que el sistema responde dentro de un plazo garantizado. Un controlador que calcula la acción en 100 microsegundos casi siempre, pero a veces tarda 5 milisegundos, no es de tiempo real, aunque su promedio sea excelente.
Un lazo de control digital repite cuatro pasos a intervalos fijos, llamados período de muestreo:
- Leer los sensores (posición, velocidad, corriente).
- Calcular el error respecto de la referencia.
- Calcular la acción de control, por ejemplo con un PID.
- Aplicar la salida al actuador.
La teoría de control digital supone que ese período es constante. Si varía —lo que se llama jitter— el controlador se comporta como si el sistema tuviera ruido y retardos adicionales, y un lazo bien sintonizado puede volverse oscilante.
¿Qué tan rápido debe ser el lazo?
Como regla práctica, la frecuencia de muestreo debe ser entre 10 y 20 veces mayor que el ancho de banda del sistema que se controla:
| Sistema | Frecuencia típica del lazo |
|---|---|
| Temperatura de un horno | 1 a 10 Hz |
| Nivel de un estanque | 1 a 10 Hz |
| Velocidad de un motor de corriente continua | 500 Hz a 2 kHz |
| Posición de un eje con encoder | 1 a 5 kHz |
| Equilibrio de un robot o péndulo invertido | 200 Hz a 1 kHz |
| Corriente de un motor sin escobillas | 10 a 30 kHz |
Un horno se controla bien con cualquier placa. Un lazo de corriente de un motor sin escobillas necesita un procesador capaz de leer, calcular y actualizar la salida en unos pocos microsegundos, decenas de miles de veces por segundo.
Lo que limita a un Arduino UNO
El ATmega328P del Arduino UNO trabaja a 16 MHz, con un procesador de 8 bits y sin unidad de coma flotante. Eso tiene consecuencias concretas:
- Operaciones con decimales lentas. Una multiplicación con números de coma flotante se emula por software y tarda decenas de microsegundos. Un PID con varias operaciones y un filtro puede consumir buena parte de un milisegundo.
- Conversión analógica lenta. Cada lectura analógica tarda unos 100 microsegundos, lo que limita la adquisición a unas 10 000 muestras por segundo en el mejor caso.
- Pocas interrupciones externas. Solo dos pines tienen interrupción dedicada, lo que complica leer dos encoders en cuadratura a alta velocidad.
- Poca memoria. Con 2 KB de RAM, guardar un registro de datos o un filtro largo no es posible.
Se pueden hacer maravillas con un UNO usando aritmética entera y programación cuidadosa, pero cuando el problema es de control rápido, cambiar de procesador simplifica todo.
Teensy 4.1: el estándar de alto rendimiento

Teensy 4.1
Microcontrolador ARM Cortex-M7 a 600 MHz con 55 pines de E/S, Ethernet, ranura microSD y unidad de coma flotante de doble precisión.
Qué revisar: Trabaja a 3,3 V y sus pines no toleran 5 V. Se programa con el IDE de Arduino agregando el complemento Teensyduino.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
La Teensy 4.1, diseñada por PJRC, usa un procesador NXP i.MX RT1062 con núcleo ARM Cortex-M7 a 600 MHz. Para tener una referencia, ejecuta en un segundo lo que a un Arduino UNO le tomaría varios minutos de cálculo en coma flotante. Sus características más útiles para mecatrónica son:
- Unidad de coma flotante de doble precisión por hardware: un PID con números decimales se calcula en fracciones de microsegundo.
- 55 pines de entrada y salida, casi todos con interrupción.
- Lectura de encoders por hardware: el procesador tiene módulos dedicados a decodificar señales en cuadratura sin intervención del programa.
- Ethernet integrado (con un conector adicional) para enviar datos a un computador o comunicarse con otros equipos.
- Ranura microSD para registrar datos a alta velocidad.
- Varios temporizadores y salidas PWM de alta resolución para controlar motores.
Se programa con el IDE de Arduino agregando el complemento Teensyduino, así que la mayoría de las bibliotecas de Arduino funcionan sin cambios. Es la placa preferida en sintetizadores de audio, simuladores de vuelo, robots de competencia y bancos de prueba de laboratorio.
Teensy 4.0: la versión compacta

Teensy 4.0
El mismo procesador Cortex-M7 a 600 MHz de la Teensy 4.1 en una placa más pequeña y económica, con 40 pines de E/S.
Qué revisar: No trae Ethernet ni microSD, y muchos pines están en almohadillas inferiores. Elige la 4.1 si necesitas registrar datos o más pines.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
La Teensy 4.0 tiene el mismo procesador y rendimiento en una placa más pequeña y económica. Le faltan Ethernet y la ranura microSD, y parte de sus pines están en almohadillas inferiores difíciles de soldar. Es la opción cuando el espacio manda y no se necesita registrar datos, por ejemplo dentro de un robot pequeño o un control de mano.
Conectar sensores sin cableado

SparkFun Qwiic Shield para Teensy
Placa que agrega conectores Qwiic a una Teensy 4.0 o 4.1 para usar sensores I2C sin cableado.
Qué revisar: Existe una versión normal y otra "Extended" para la Teensy 4.1: revisa cuál calza con tu placa.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El Qwiic Shield para Teensy agrega conectores Qwiic para sumar sensores I2C, como IMU, sensores de distancia o medidores de corriente, sin soldar cada uno. Explicamos el sistema en la guía de Qwiic. Hay una versión normal y otra extendida para la Teensy 4.1: revisa cuál corresponde a tu placa.
Alternativas según el proyecto
Pro Micro RP2350: temporización exacta con PIO
SparkFun Pro Micro RP2350
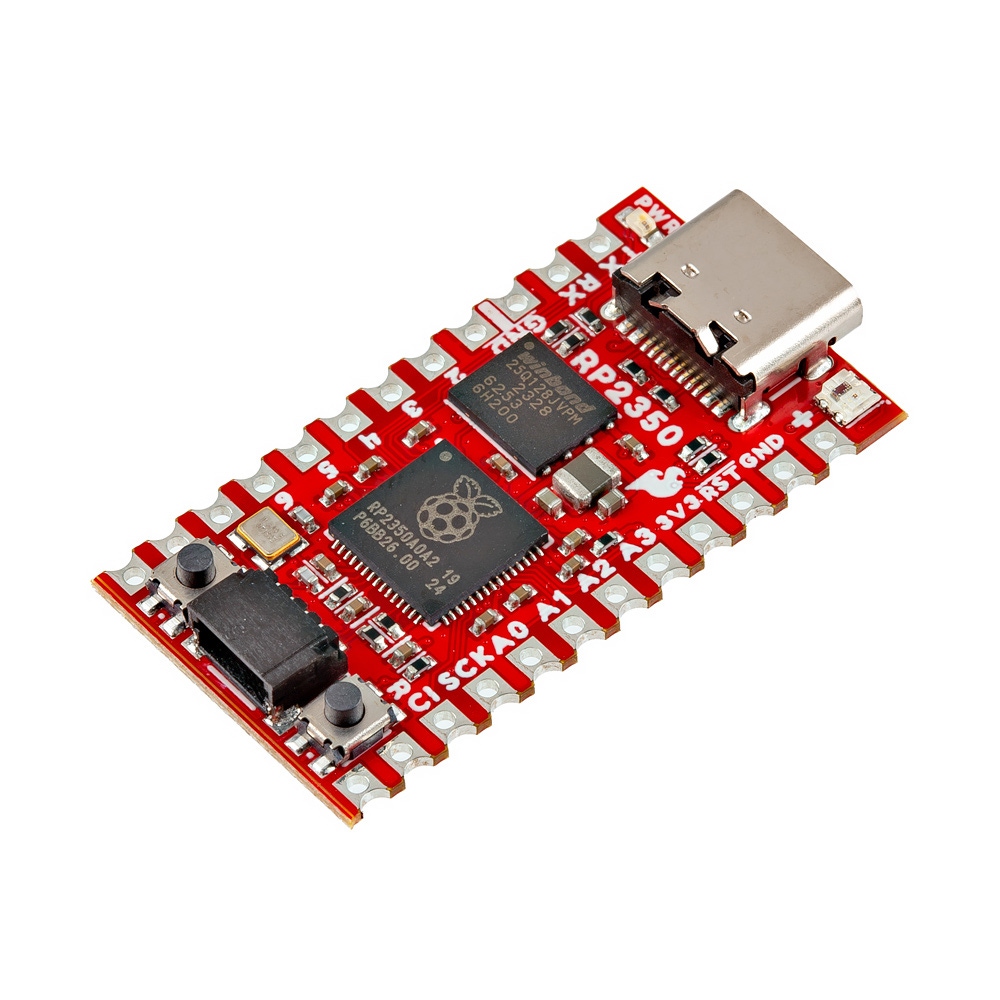
RP2350 de doble núcleo (Cortex-M33 o RISC-V) a 150 MHz con 8 MB de PSRAM, conector Qwiic y USB-C en formato Pro Micro.
Qué revisar: Sus bloques PIO generan protocolos y señales con temporización exacta sin cargar la CPU: muy útil para encoders y LED direccionables.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El RP2350 de Raspberry Pi tiene dos núcleos a 150 MHz, que pueden ser Cortex-M33 o RISC-V, con coma flotante en precisión simple. Es menos potente que la Teensy en cálculo, pero tiene una característica única: los bloques PIO (Programmable Input/Output).
Los PIO son pequeñas máquinas de estado independientes de la CPU que ejecutan programas muy simples con temporización exacta al ciclo de reloj. Con ellos se pueden leer varios encoders, generar señales de paso para motores paso a paso, controlar tiras de LED direccionables o implementar protocolos de comunicación poco comunes, sin cargar al procesador principal. La versión Pro Micro de SparkFun agrega 8 MB de PSRAM, conector Qwiic y USB-C en una placa muy pequeña.
La ventaja de los dos núcleos también es importante: uno puede ejecutar exclusivamente el lazo de control mientras el otro atiende la comunicación serie y la interfaz de usuario.
Thing Plus ESP32-S3: control y WiFi en una placa
SparkFun Thing Plus ESP32-S3
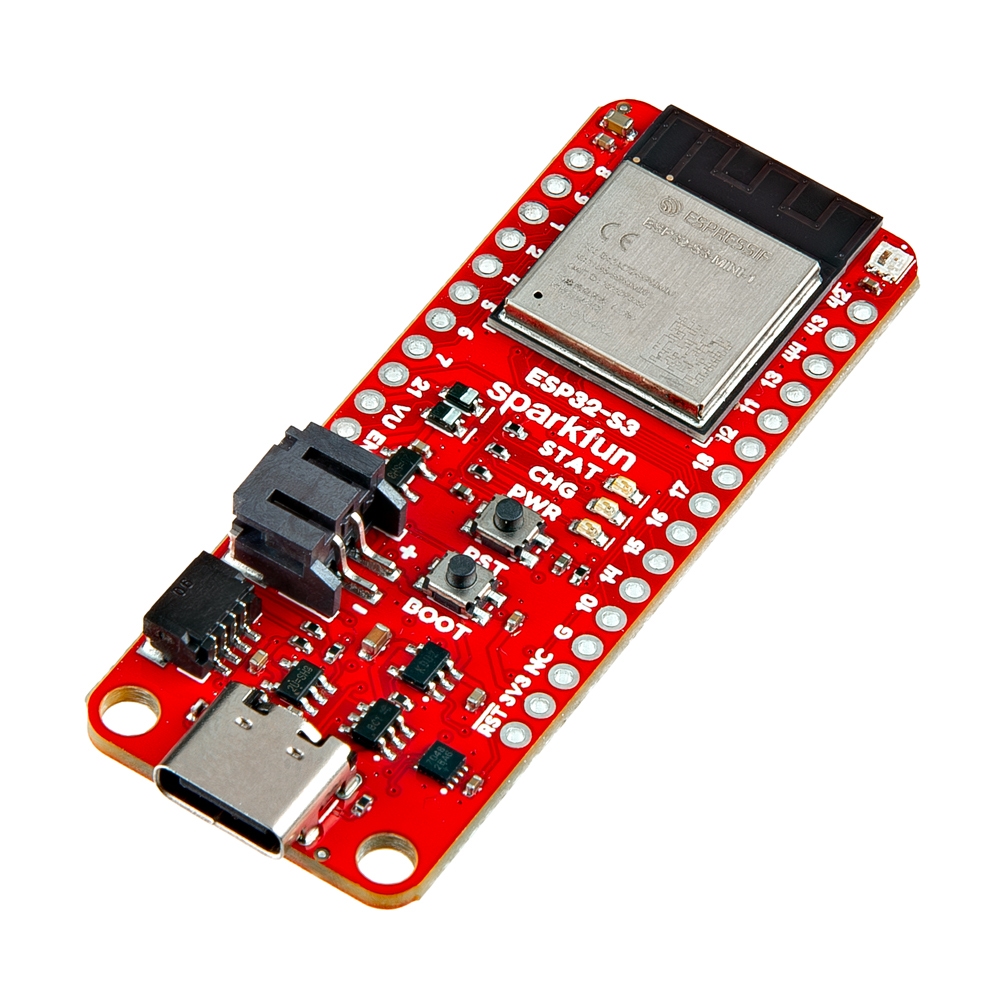
ESP32-S3 de doble núcleo a 240 MHz con WiFi, Bluetooth LE, conector Qwiic, microSD y carga de batería LiPo.
Qué revisar: Es la opción si el control rápido debe convivir con WiFi. El WiFi introduce latencias variables: deja el lazo de control en un núcleo y la comunicación en el otro.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El ESP32-S3 tiene dos núcleos a 240 MHz con WiFi y Bluetooth. Es la opción cuando el controlador debe además publicar datos en un panel web, recibir órdenes desde el teléfono o comunicarse con un servidor MQTT.
Hay que tener en cuenta que el WiFi introduce interrupciones y latencias variables. La buena práctica es asignar el lazo de control a un núcleo mediante una tarea de alta prioridad de FreeRTOS, con un temporizador que marque el período, y dejar toda la comunicación en el otro núcleo. Así el WiFi no altera el ritmo del control.
Comparativa
| Placa | Procesador | Coma flotante | Conectividad | Mejor para |
|---|---|---|---|---|
| Teensy 4.1 | Cortex-M7, 600 MHz | Doble precisión | USB, Ethernet | Control rápido, adquisición, registro |
| Teensy 4.0 | Cortex-M7, 600 MHz | Doble precisión | USB | Control rápido en poco espacio |
| Pro Micro RP2350 | 2 núcleos, 150 MHz | Simple | USB | Encoders, señales temporizadas con PIO |
| Thing Plus ESP32-S3 | 2 núcleos, 240 MHz | Simple | WiFi, Bluetooth | Control con supervisión remota |
| Arduino UNO | AVR, 16 MHz | Por software | USB | Aprendizaje y lazos lentos |
Actuadores para lazos rápidos
Un procesador rápido no sirve de mucho si el actuador o su controlador no pueden seguir el ritmo. Dos opciones interesantes:
Controlador de motores por I2C
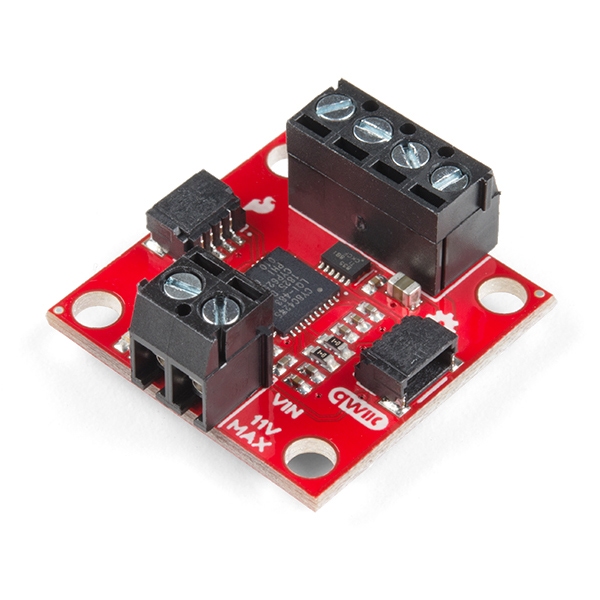
SparkFun Qwiic Motor Driver
Controlador de dos motores de corriente continua (1,2 A por canal) que se comanda por I2C, sin ocupar pines PWM.
Qué revisar: Sirve para motores pequeños de robots. Para motores de más de 1 A por canal, usa un controlador de mayor corriente.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El Qwiic Motor Driver controla dos motores de corriente continua de hasta 1,2 A por canal mediante comandos I2C. No ocupa pines PWM y simplifica mucho el cableado de un robot pequeño. Hay que tener en cuenta que cada comando por I2C tarda del orden de cientos de microsegundos: es adecuado para lazos de velocidad de algunos cientos de hertz, pero para lazos de varios kilohertz conviene un controlador manejado directamente por PWM.
Paso a paso en lazo cerrado
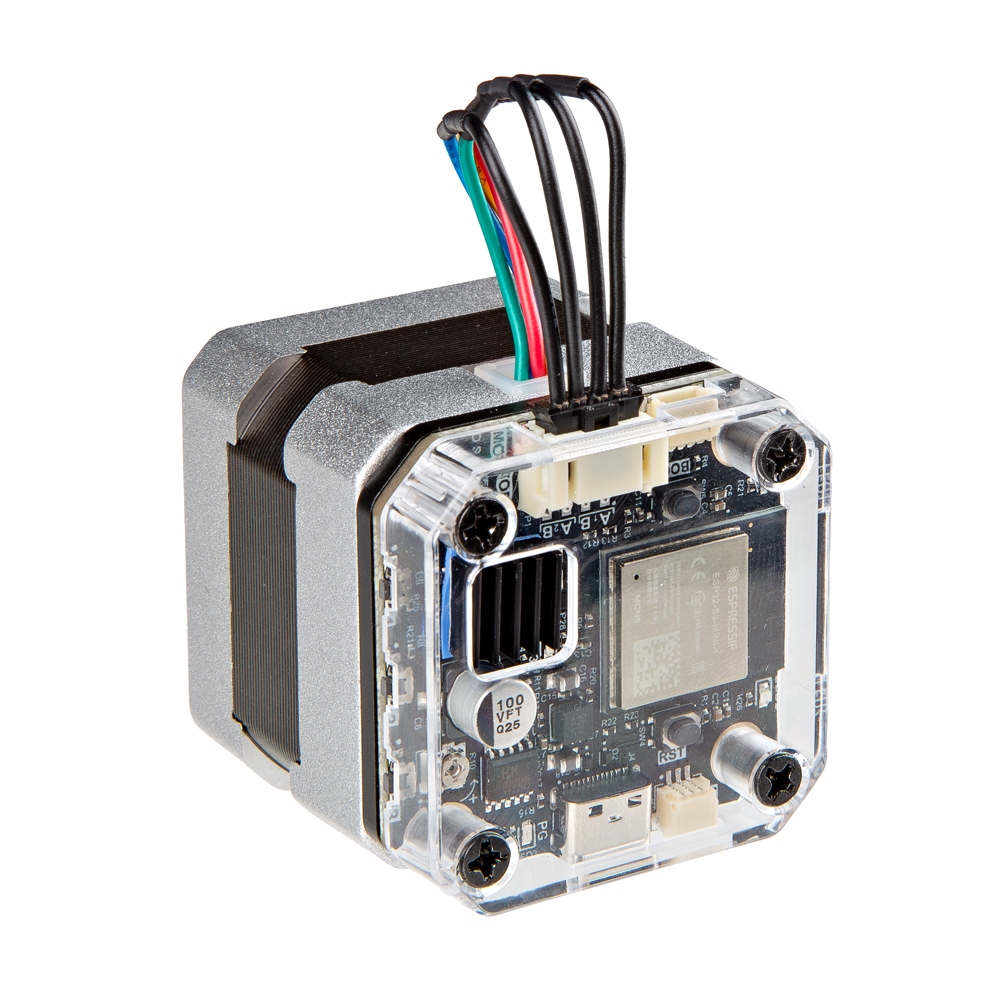
PD Stepper · controlador integrado NEMA 17
Placa que se monta detrás de un motor paso a paso NEMA 17 con controlador TMC2209, encoder magnético, ESP32-S3 y alimentación USB-C PD.
Qué revisar: Convierte un paso a paso en un actuador de lazo cerrado. Necesita un cargador USB-C con Power Delivery capaz de entregar el voltaje configurado.
Las tiendas de este artículo no despachan este producto a tu país. Busca el mismo modelo en un distribuidor local o cambia el país en el selector.
El PD Stepper es una placa que se monta en la parte trasera de un motor paso a paso NEMA 17 e integra un ESP32-S3, un controlador silencioso TMC2209 y un encoder magnético AS5600 que mide el ángulo absoluto del eje. Se alimenta con un cargador USB-C con Power Delivery.
Lo interesante es que convierte un motor paso a paso, que normalmente trabaja en lazo abierto —el controlador supone que el motor dio los pasos que se le ordenaron—, en un actuador de lazo cerrado, que detecta si el motor perdió pasos por una sobrecarga y puede corregirlo. Es un excelente objeto de estudio para comparar ambas estrategias en el laboratorio. Profundizamos en motores en la guía de motores y controladores.
Buenas prácticas para un lazo de control confiable
- Período fijo con temporizador. Ejecuta el lazo desde una interrupción de temporizador o una tarea periódica, nunca con funciones de espera como delay. En la Teensy, la clase IntervalTimer hace exactamente esto.
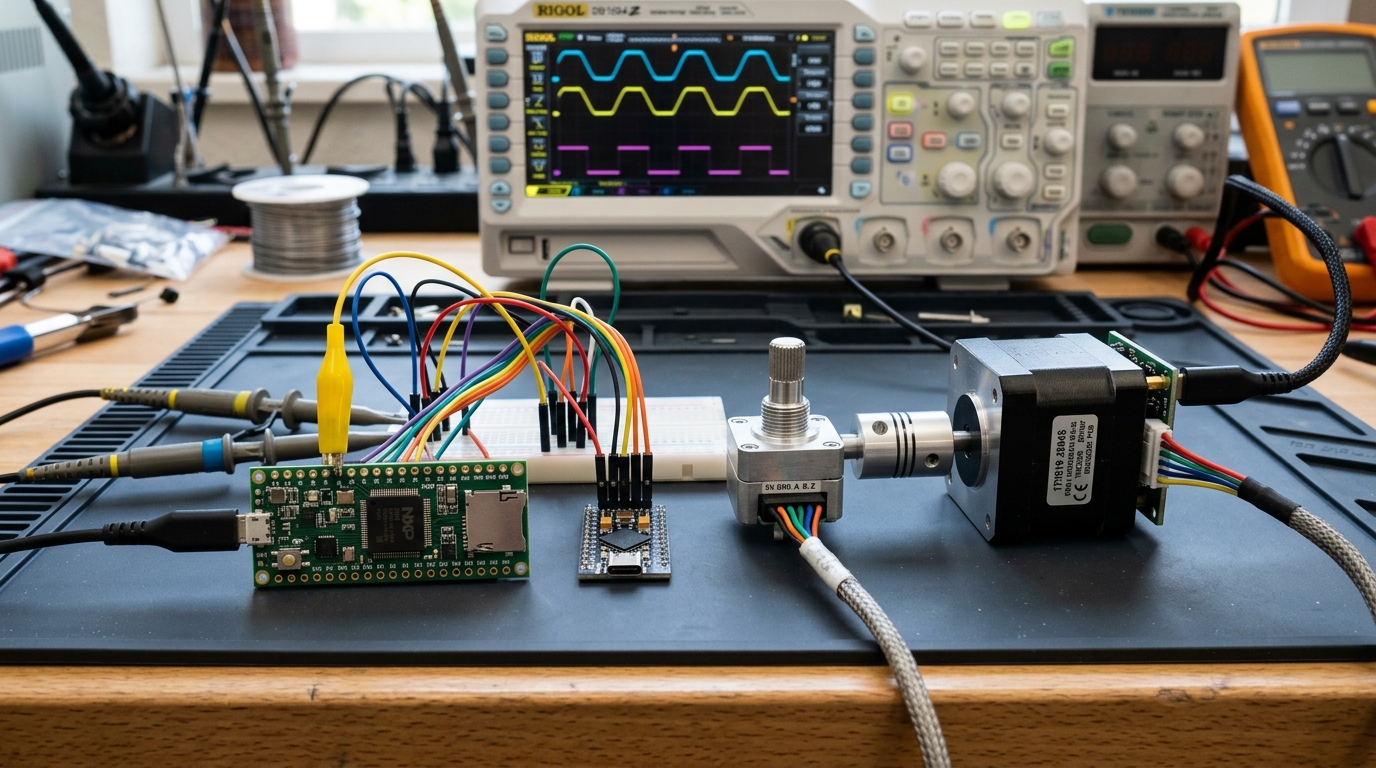
- Mide el tiempo del lazo. Cambia el estado de un pin al empezar y terminar el cálculo y mídelo con un osciloscopio o analizador lógico. Así ves el tiempo real de ejecución y el jitter.
- Nada lento dentro del lazo. Escribir en la tarjeta microSD, imprimir por el puerto serie o esperar una respuesta de red no van dentro del lazo: se guardan los datos en un búfer y se procesan fuera.
- Limita la salida y protege la integral. Un PID cuya salida se satura debe dejar de acumular error integral (anti-windup); si no, el sistema se pasa de largo al salir de la saturación.
- Filtra la derivada. La derivada amplifica el ruido de los sensores. Un filtro pasa bajos simple sobre el término derivativo mejora mucho el comportamiento.
- Prueba la falla. Desconecta el encoder con el sistema funcionando y verifica que el controlador lo detecte y detenga el motor de forma segura.
Un proyecto de práctica: control de velocidad de un motor con encoder
- Montaje. Un motor de corriente continua con encoder, un controlador de puente H y una Teensy 4.1.
- Medición. Lee el encoder por hardware y calcula la velocidad cada milisegundo. Muéstrala en el graficador serie del IDE.
- Lazo abierto. Aplica distintos valores de PWM y registra la respuesta. Con esos datos se estima la ganancia y la constante de tiempo del motor.
- Control PI. Implementa un controlador PI a 1 kHz con IntervalTimer y ajusta las ganancias.
- Perturbación. Frena el eje con la mano y observa cómo el controlador aumenta la tensión para mantener la velocidad.
- Registro. Graba en la microSD la referencia, la velocidad y la salida durante un ensayo para analizarlos después en el computador.
Este es el mismo procedimiento que se usa para sintonizar servoaccionamientos industriales: identificar la planta, diseñar el controlador, probarlo con perturbaciones y documentar la respuesta.
Preguntas frecuentes
¿No es mejor usar una Raspberry Pi para el control?
La Raspberry Pi es mucho más potente, pero ejecuta Linux, un sistema operativo de propósito general que puede pausar cualquier programa durante milisegundos para atender otras tareas. Eso la hace poco adecuada para lazos rápidos. La arquitectura habitual es combinar ambas: la Raspberry Pi para visión, interfaz y planificación, y un microcontrolador como la Teensy para el control en tiempo real, comunicados por USB o puerto serie.
¿El código de Arduino funciona en la Teensy?
En la gran mayoría de los casos, sí. Las bibliotecas que acceden directamente a registros del procesador AVR, como algunas de temporizadores, no funcionan, pero suelen tener equivalentes para Teensy.
¿Cuándo conviene un PLC en vez de un microcontrolador?
En una instalación industrial, donde se exige robustez eléctrica, certificaciones y mantenimiento por técnicos con lenguajes estándar como Ladder. Los microcontroladores son ideales para prototipos, equipos de laboratorio y productos propios. Vemos ambos mundos en el curso de controladores.
Precios, existencias y modelos cambian a menudo en las tiendas. Usa los criterios de cada producto para comparar alternativas equivalentes.